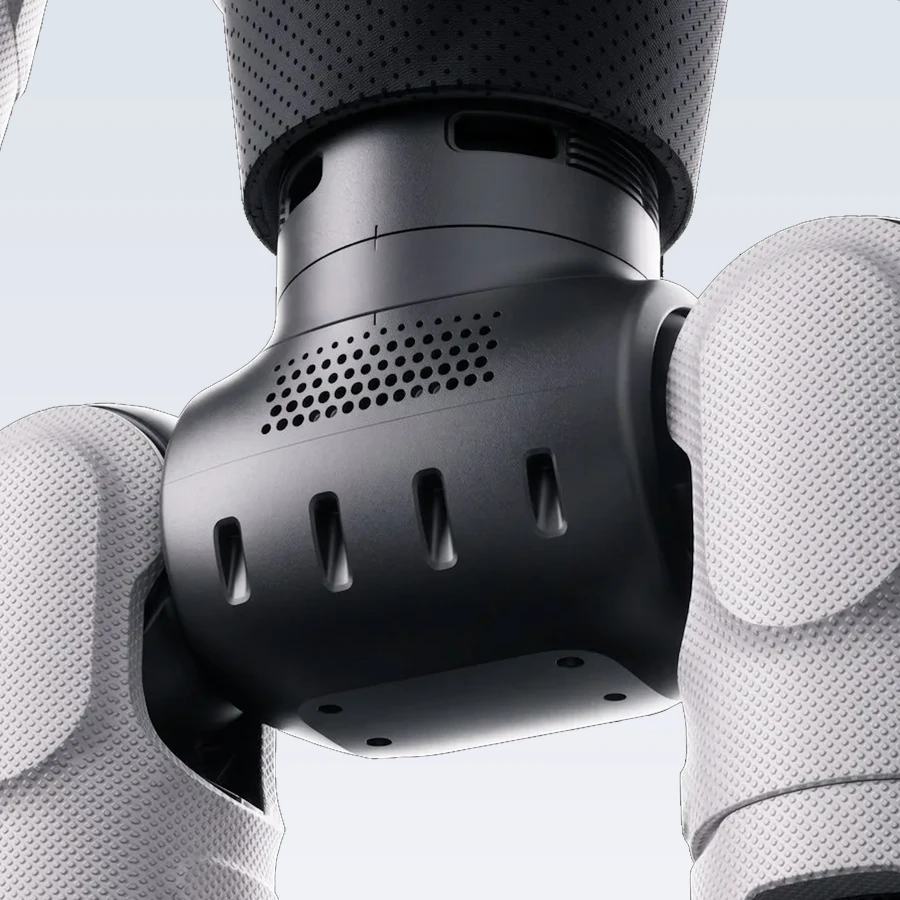
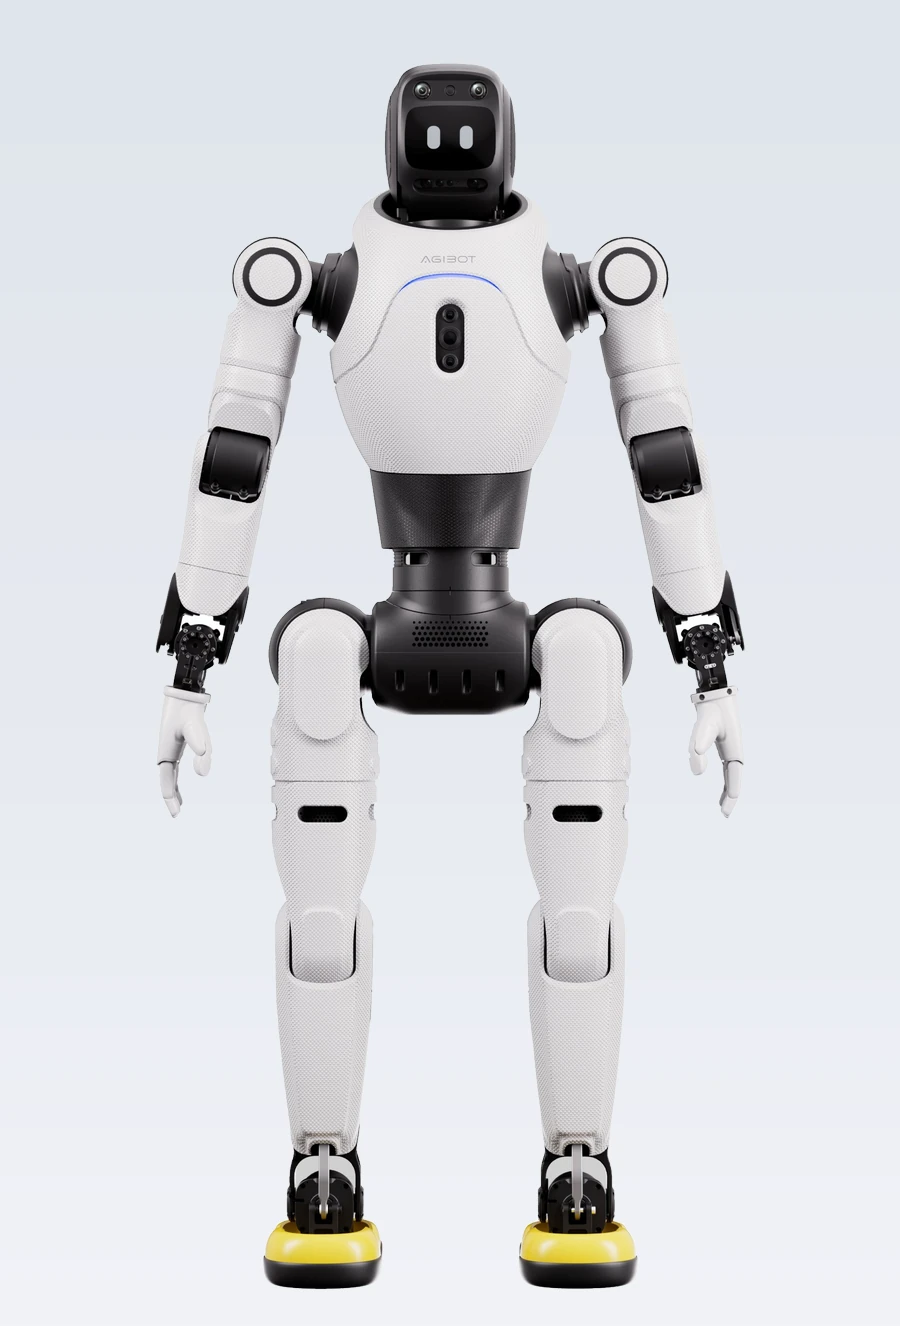
31 个本体自由度
一举一动,都生动
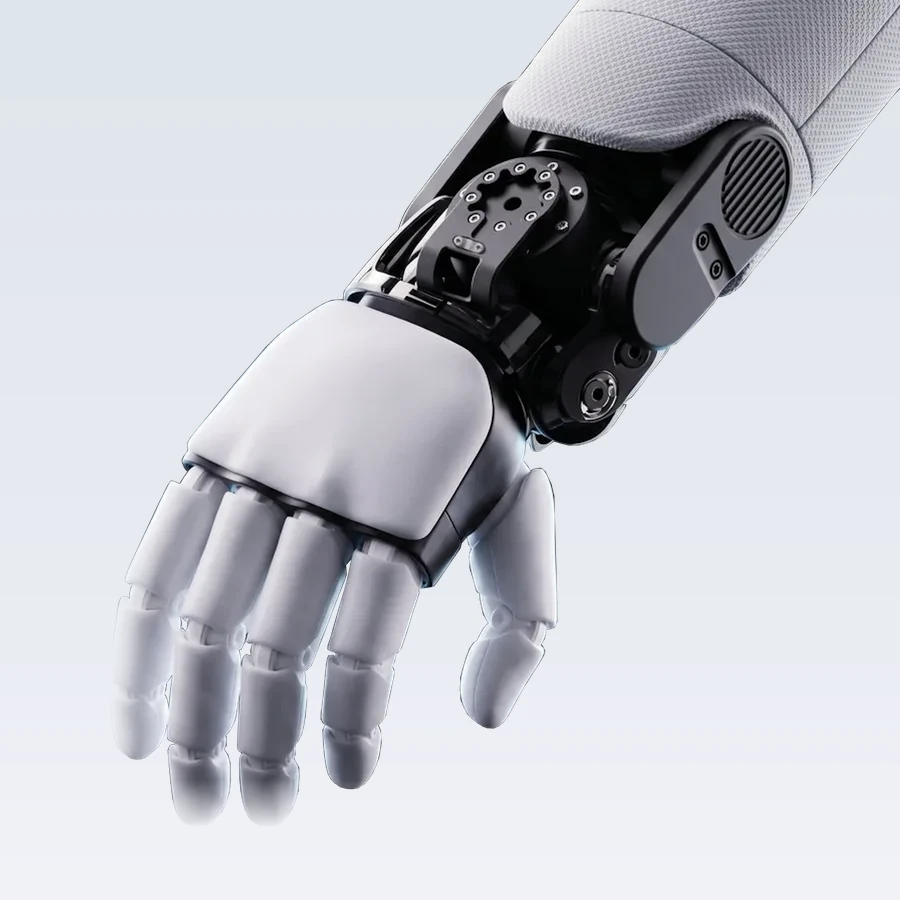
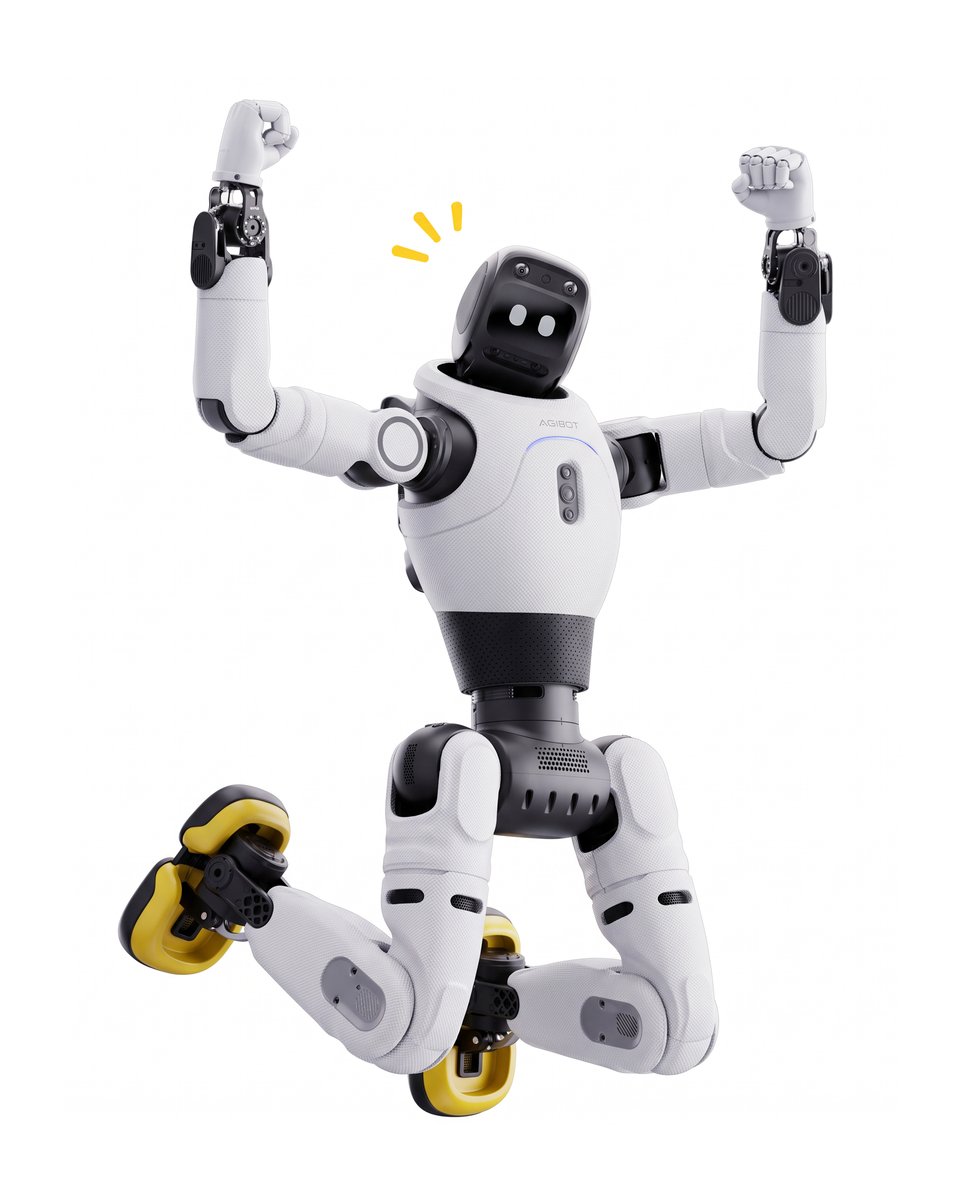 搭配灵巧手,整体 47 个自由度
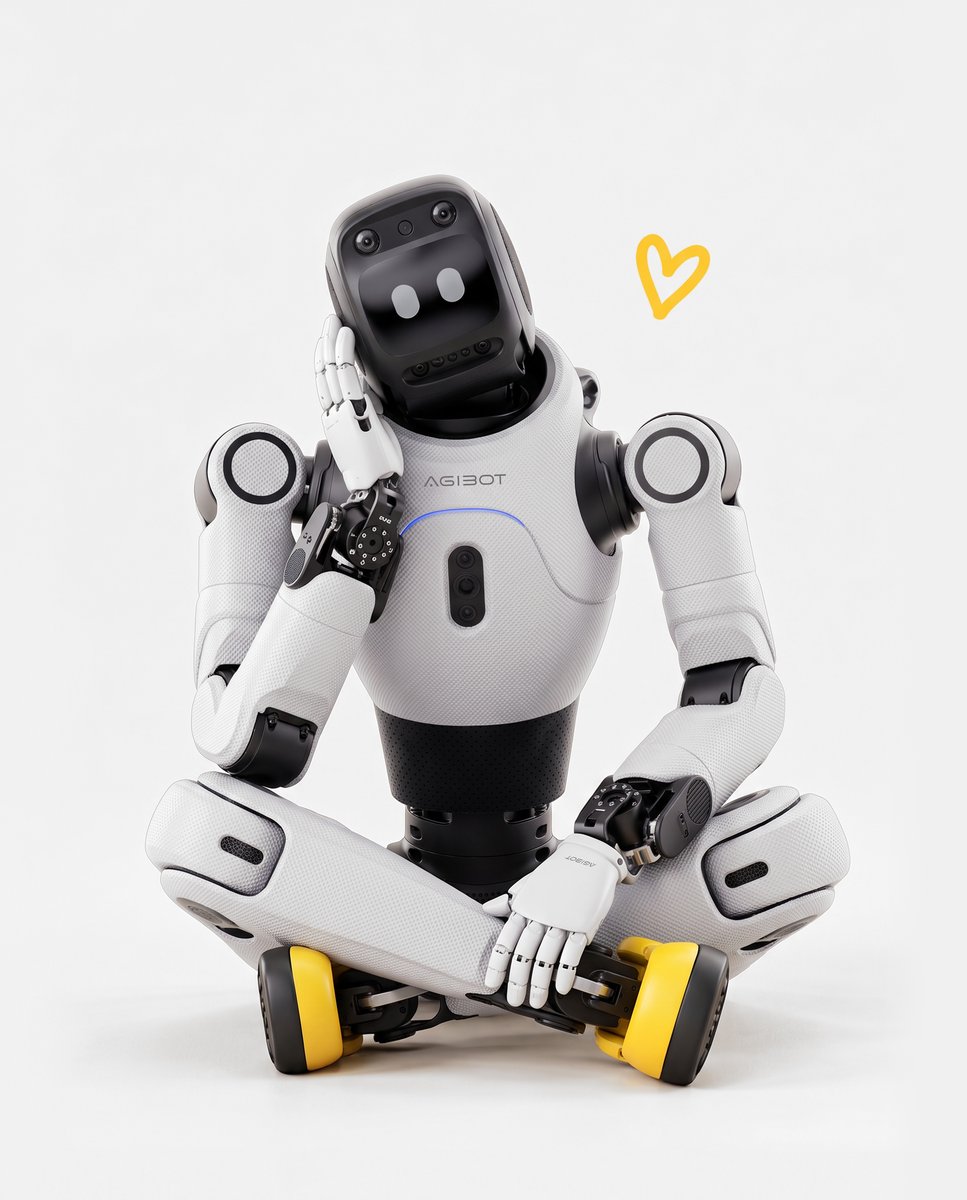
灵巧手:10 个主动 · 6 个被动
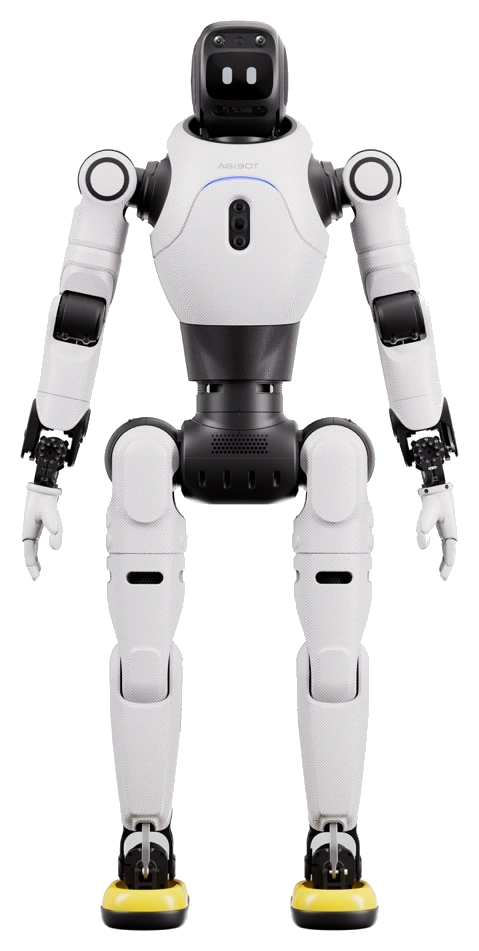
灵动,走进生活
自然交流。自主行动。
让灵动,走进真实场景的工作。
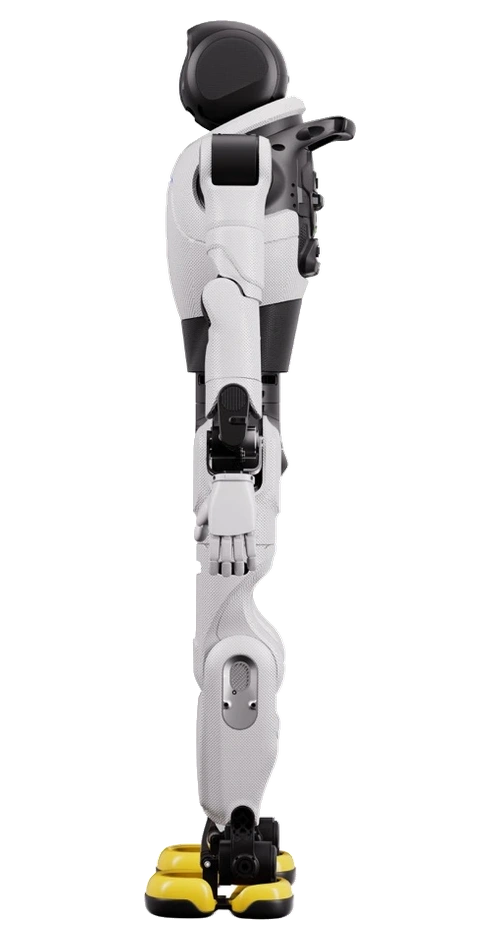
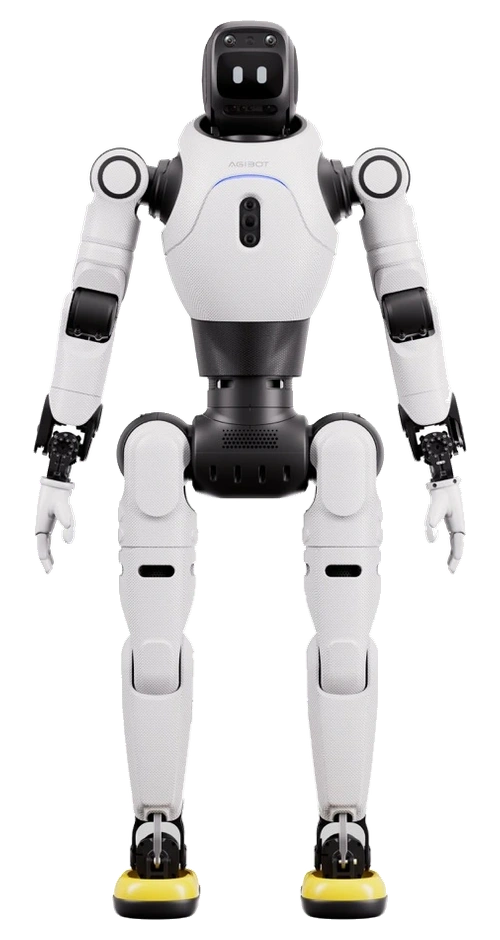
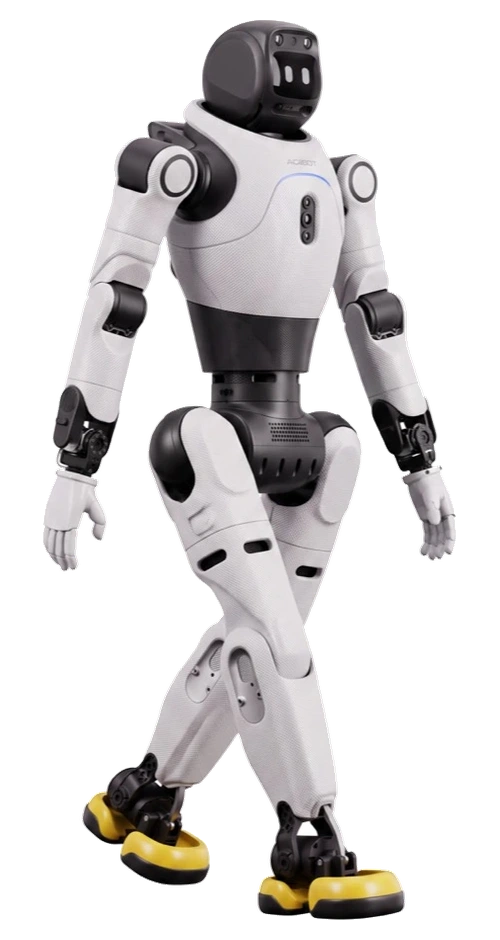
31 个本体自由度
一举一动,都生动
搭配灵巧手,整体 47 个自由度多种连接,
让沟通更自由
灵动走位 同场默契
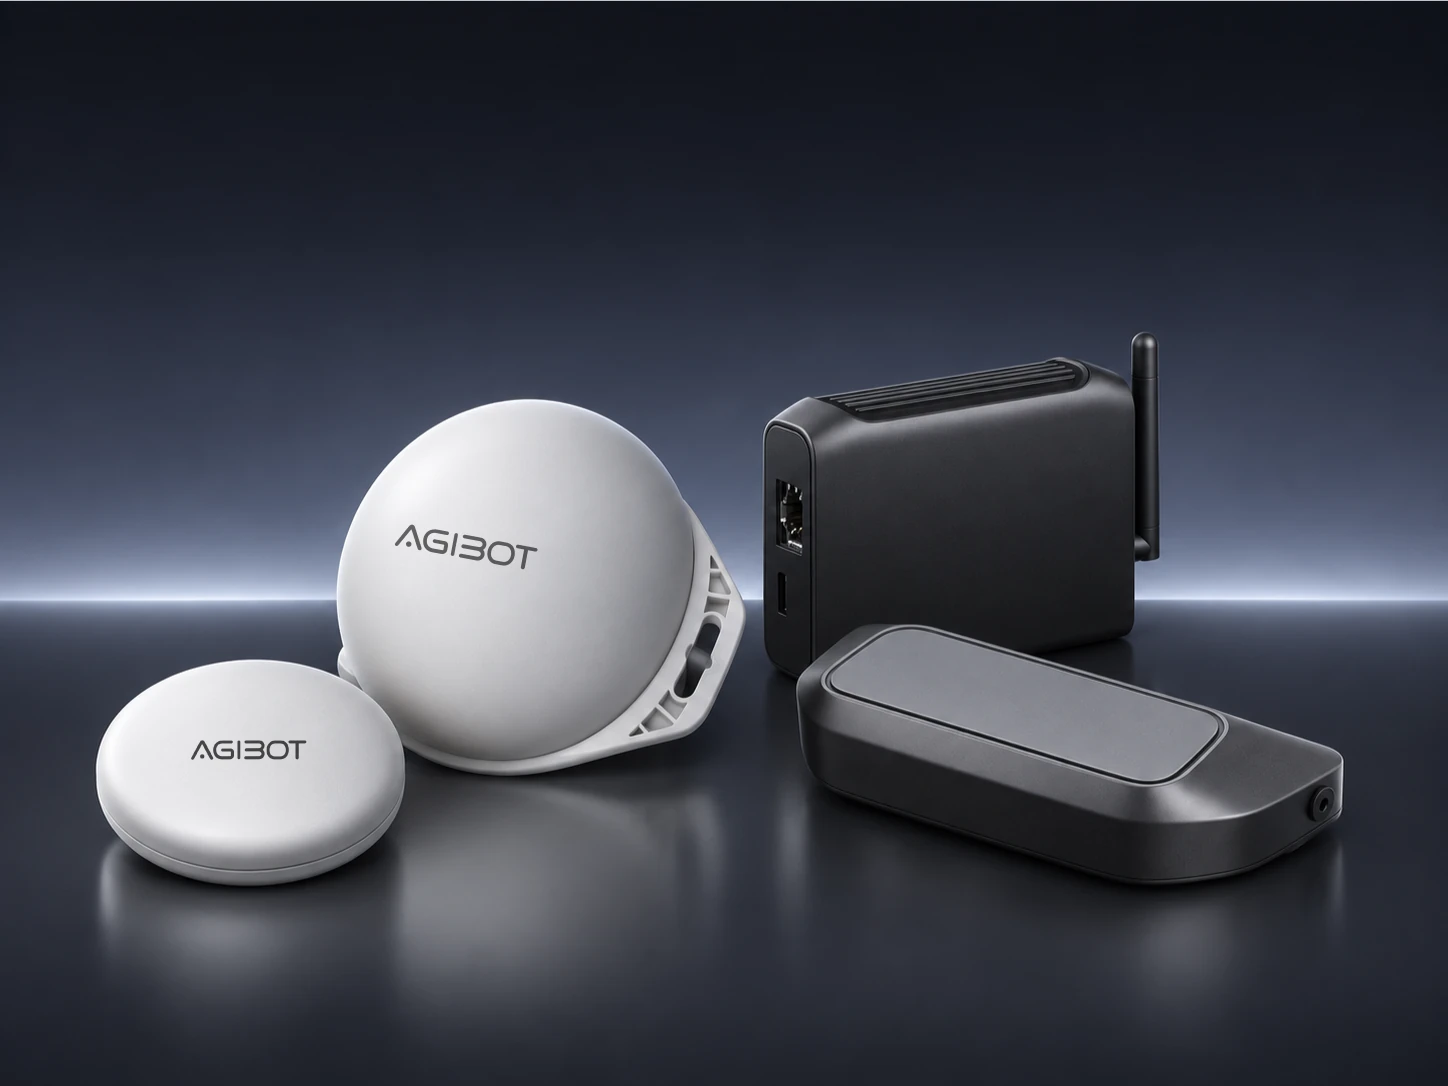
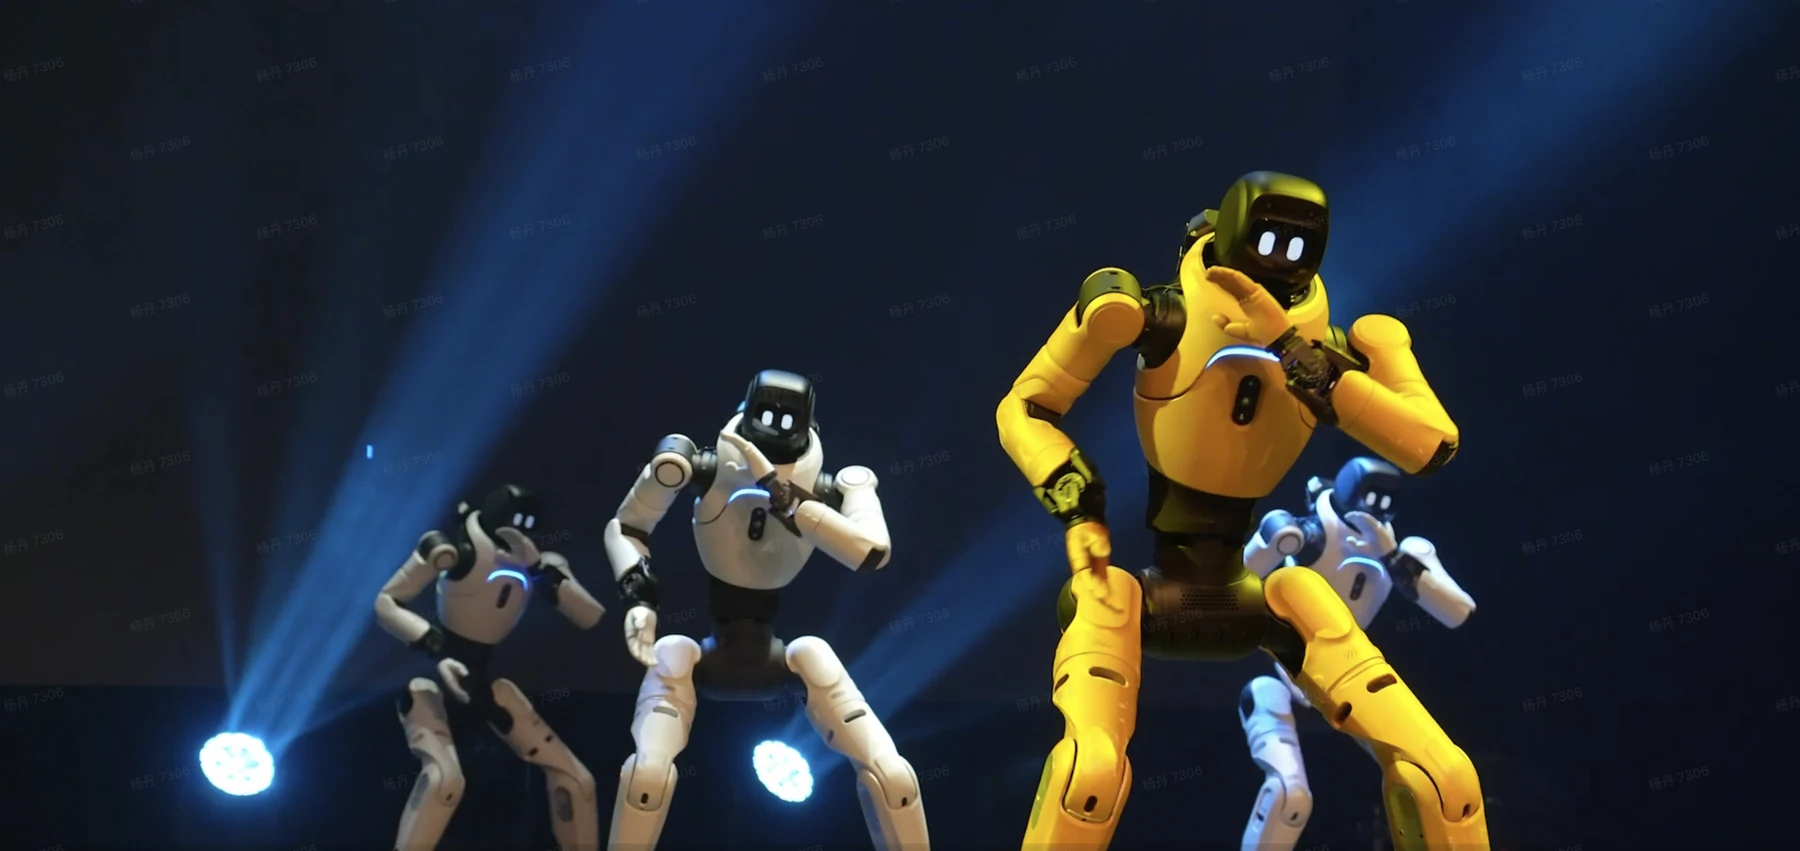 UWB 群控 · 边走边做动作
从听懂 到自然回应
 WITA-Omni · 多模态交互
感知与控制 同频行动
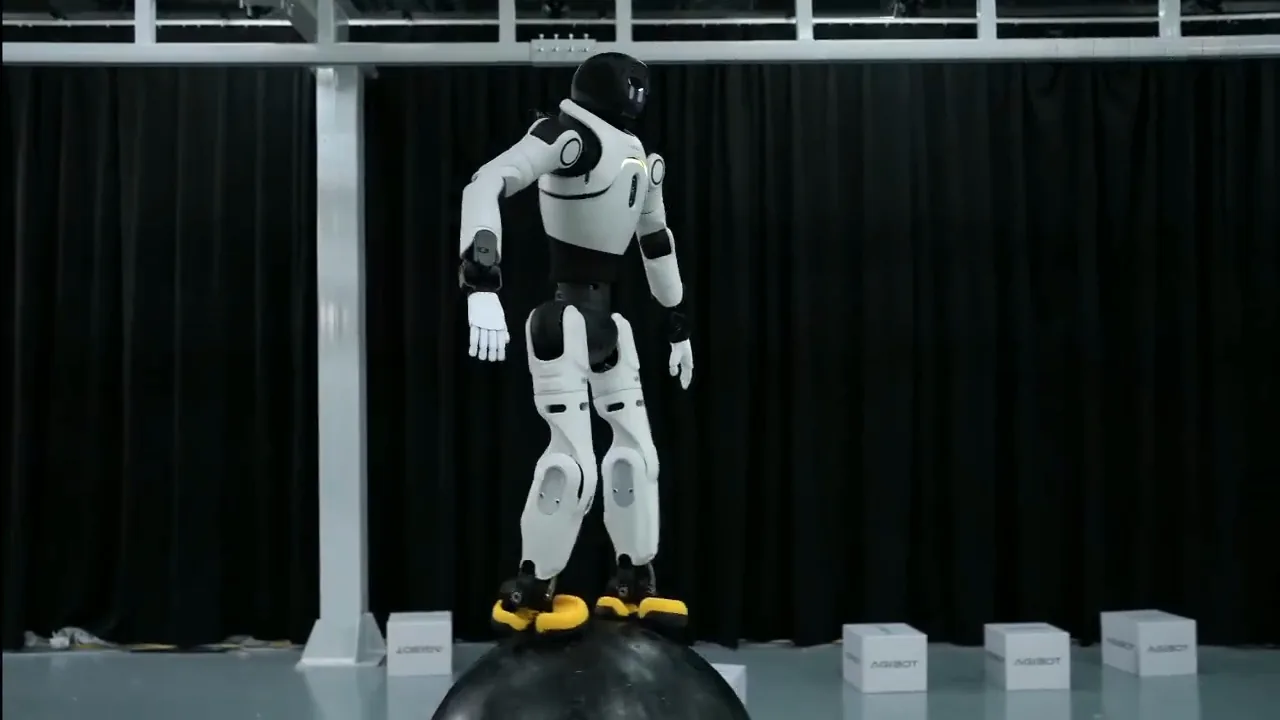 AGILE · 感控一体
人本设计
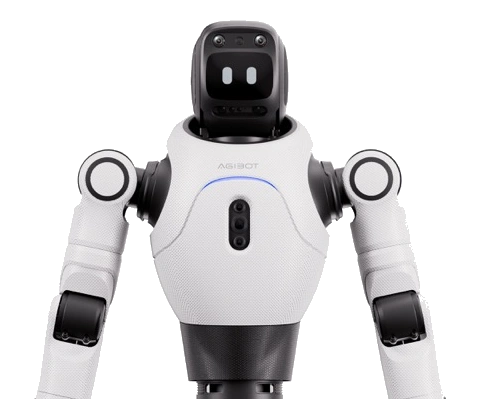
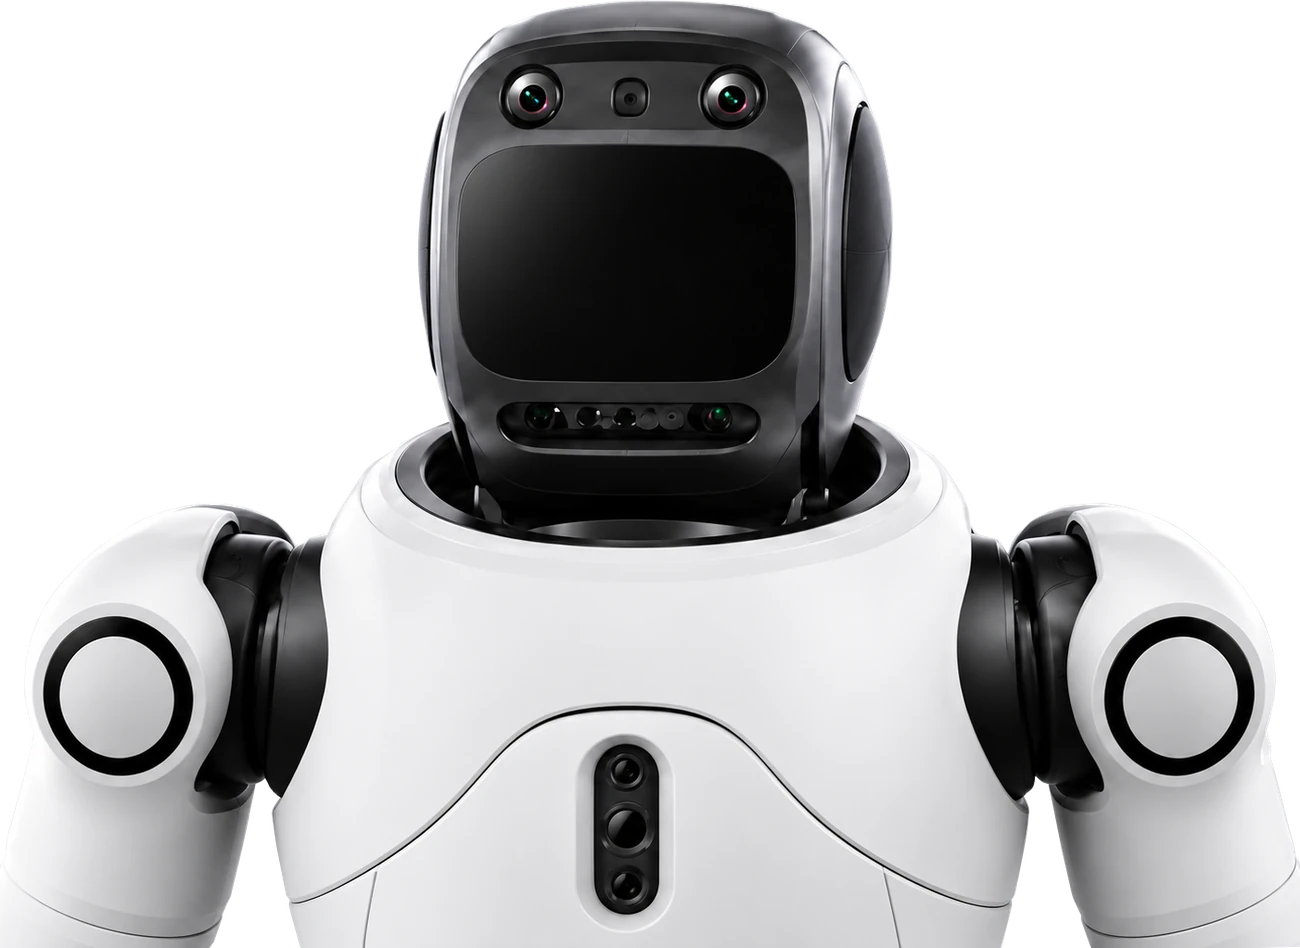
把丰富的感知、灵活的关节与拟人的表达,融入约 1.31 米的身体。看向你、回应你,再自然地走向你。从第一眼到每一次相处,都更亲切。
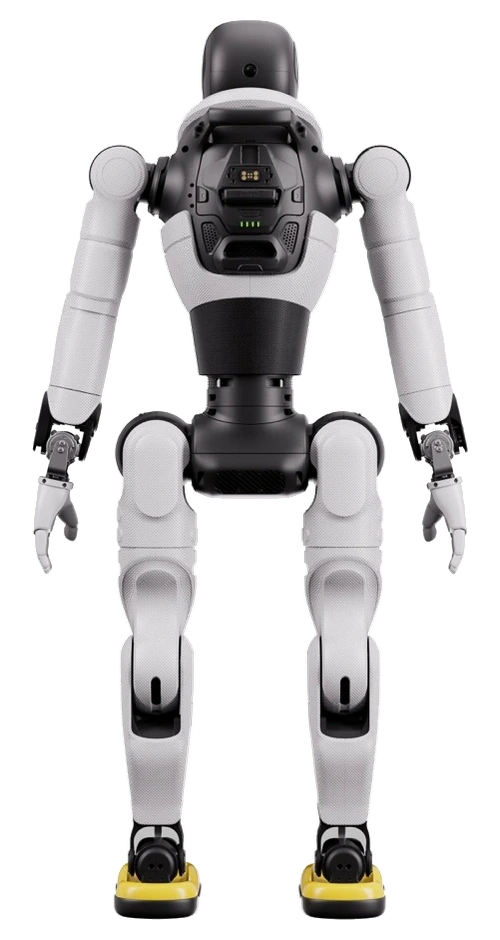
从身体到指尖,让灵动更丰富。
拟人灵动
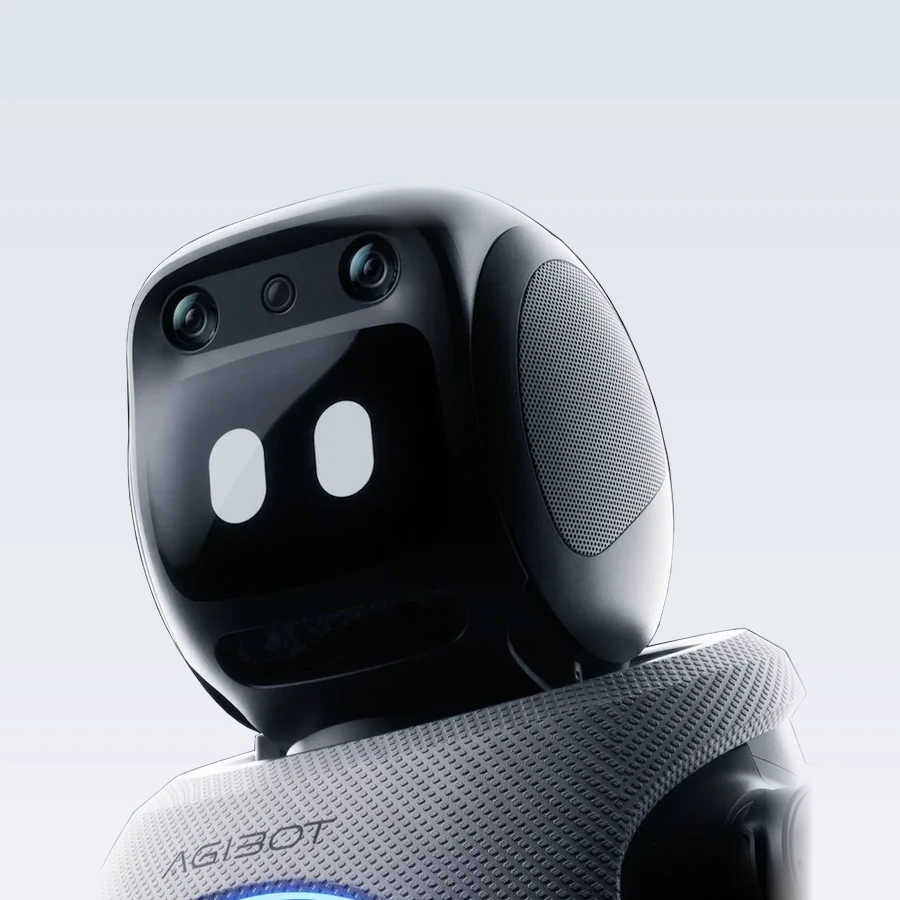
头部大屏 · 生动表达
30+
种表情,
让回应有声有色
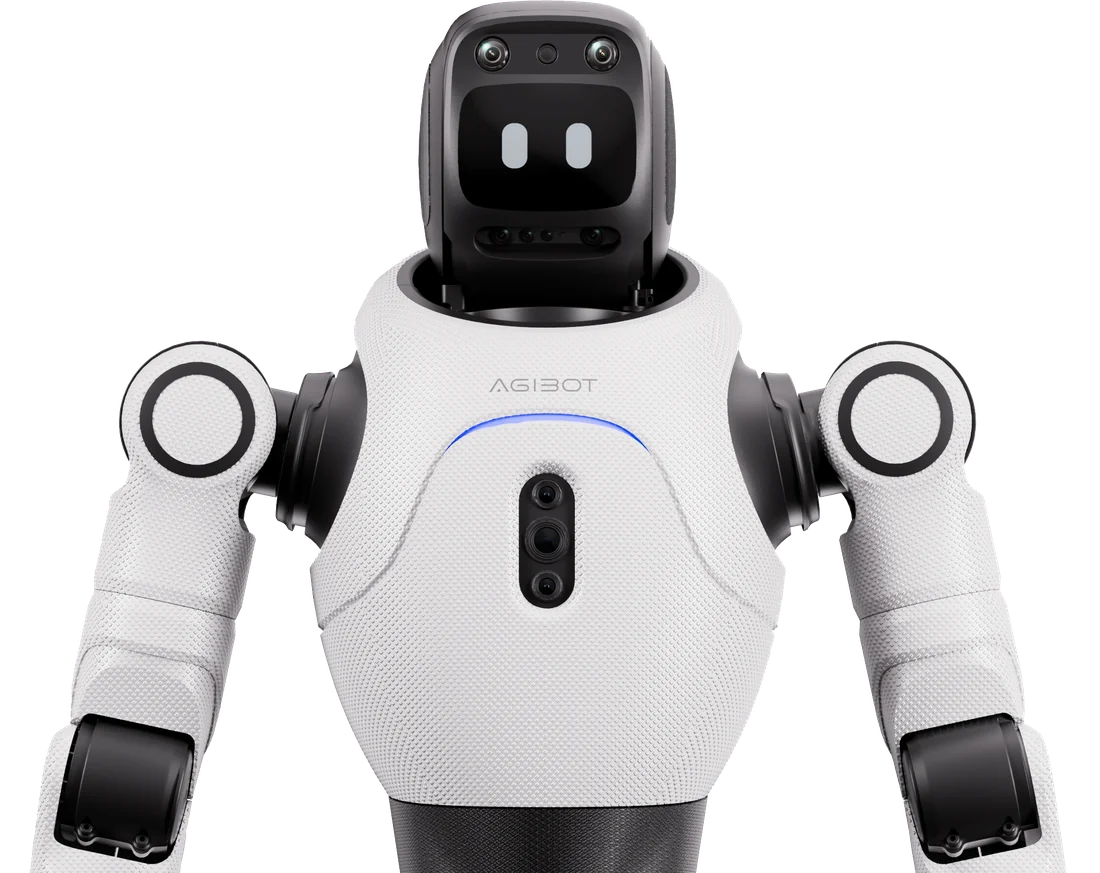
主动迎宾
你好,来了解一下吧。
现场来访者
结合视觉与语音,识别正在交流的人。
按触发策略主动问候、挥手招揽。
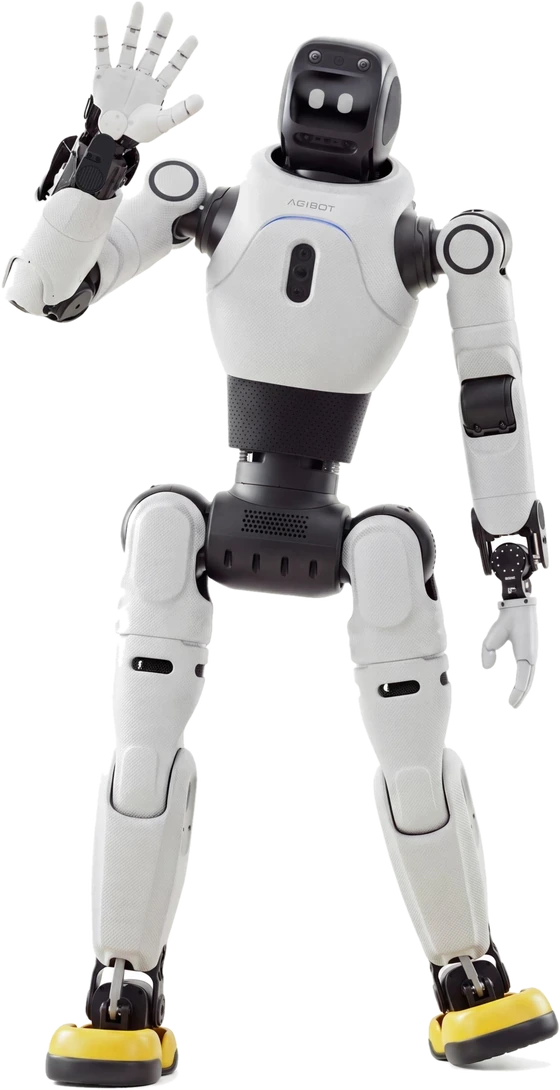
自然交互
无人咨询时,也以自然的待机动作保持现场表现。
播报时同步头部与上肢动作;意动随行根据文本语义生成或匹配动作。
用语音指令触发舞蹈、歌曲,让互动顺着对话发生。
懂得自然相处,也懂得自主行动。
自主智能
从找到服务点,到应对通行受阻,再到低电返回。
五项自主能力,让工作衔接得更顺畅
全向导航与主动避障相结合,让机器人在移动中感知周围环境,按任务前往目标点位。
关节与电机
IM电竞自研 PowerFlow 电机,把澎湃动力与细腻控制,融入灵活的全身运动。
安全
从身体结构、交互动作,到业务数据,
为走进真实场景,认真考虑每一层保护
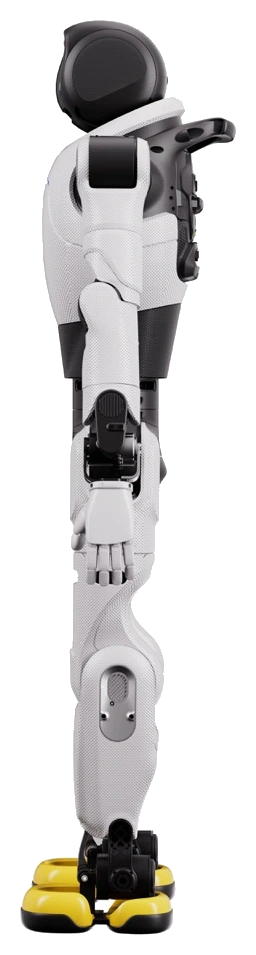
物理安全
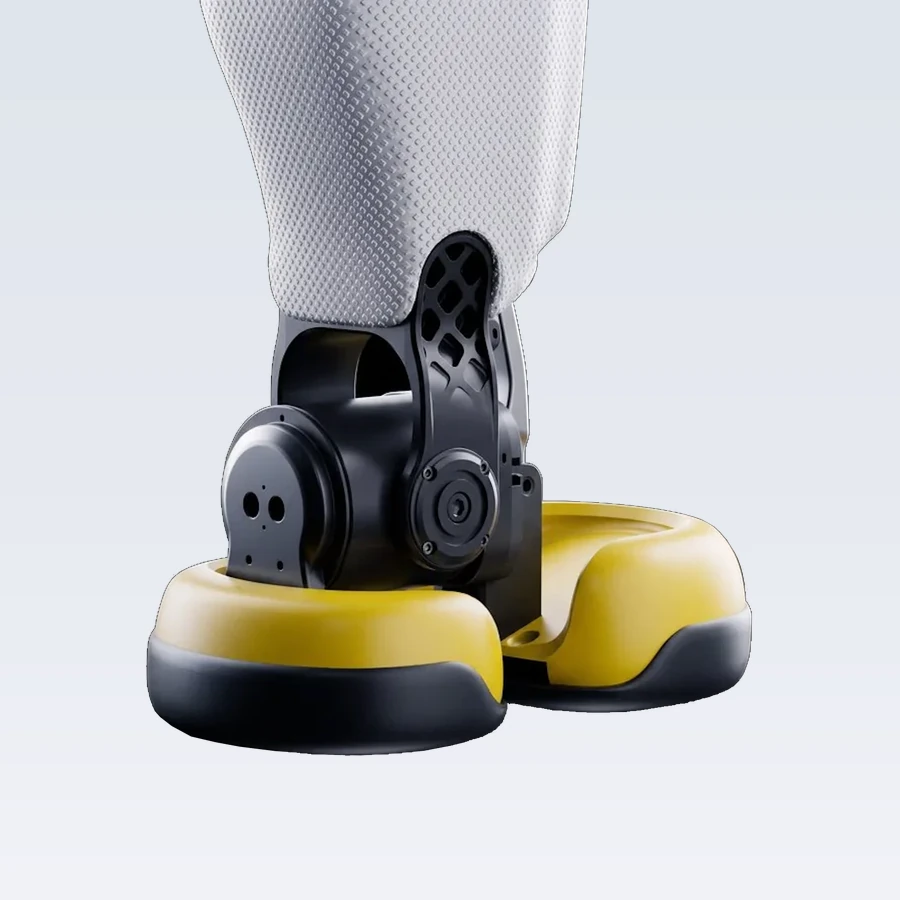
约 1.31 m、39 kg 的体型,配合重心与结构设计,兼顾行动稳定与近人交互。柔软接触材质、圆润外形与 CMF 设计,让接触更温和。
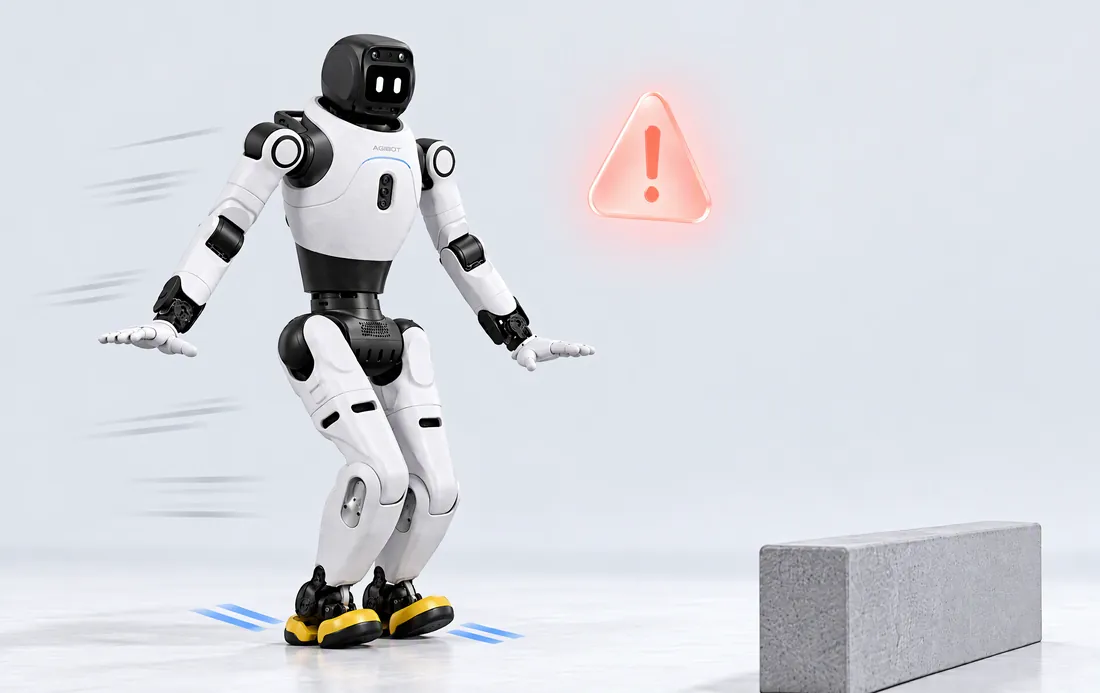
交互安全
6 项动作保护:行走指令、讲话动作与上肢舞蹈可安全停止,全身动作与舞蹈可打断;摔倒时进入阻尼保护,并采用保护姿态。
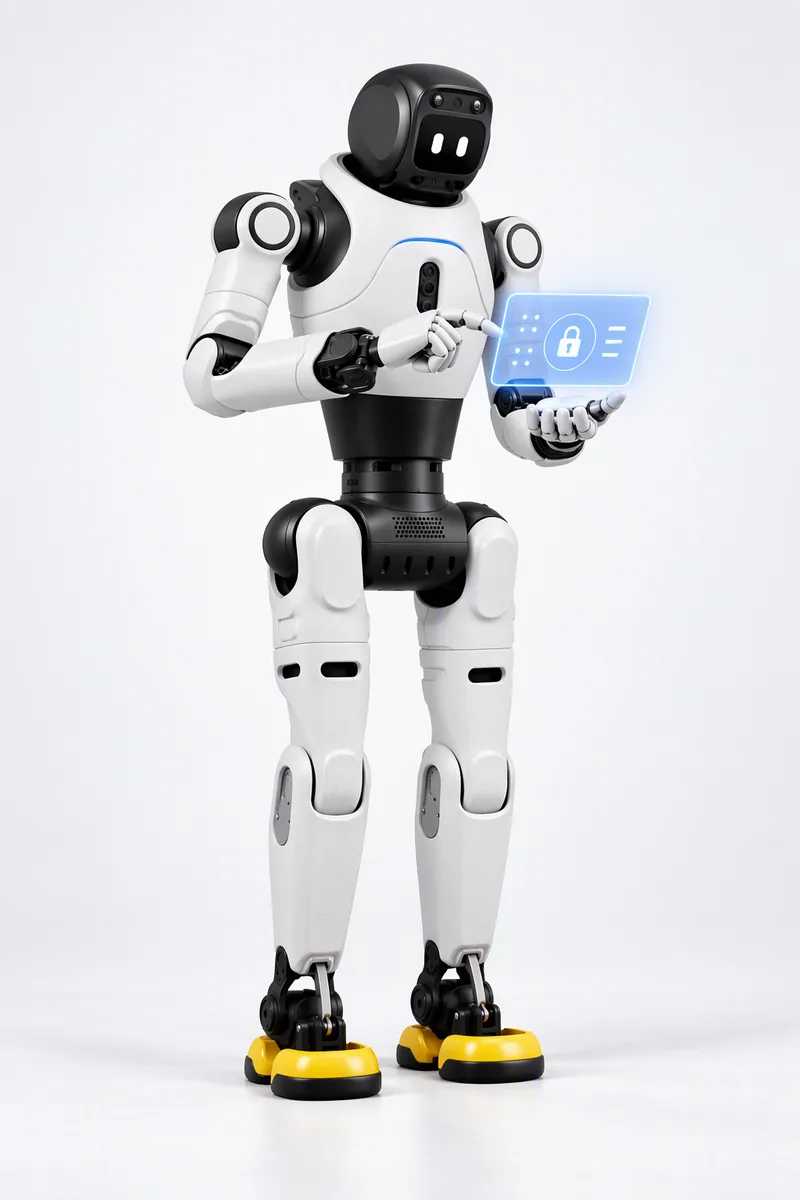
数据安全
面向企业部署,提供私有云与专有环境方案,结合隐私信息加密、访问权限和组织隔离,让业务数据按需使用、有界流转。
交互与感控模型
WITA-Omni 与 AGILE,让自然交互与全身运动相互配合。
听见、看见,然后及时回应。
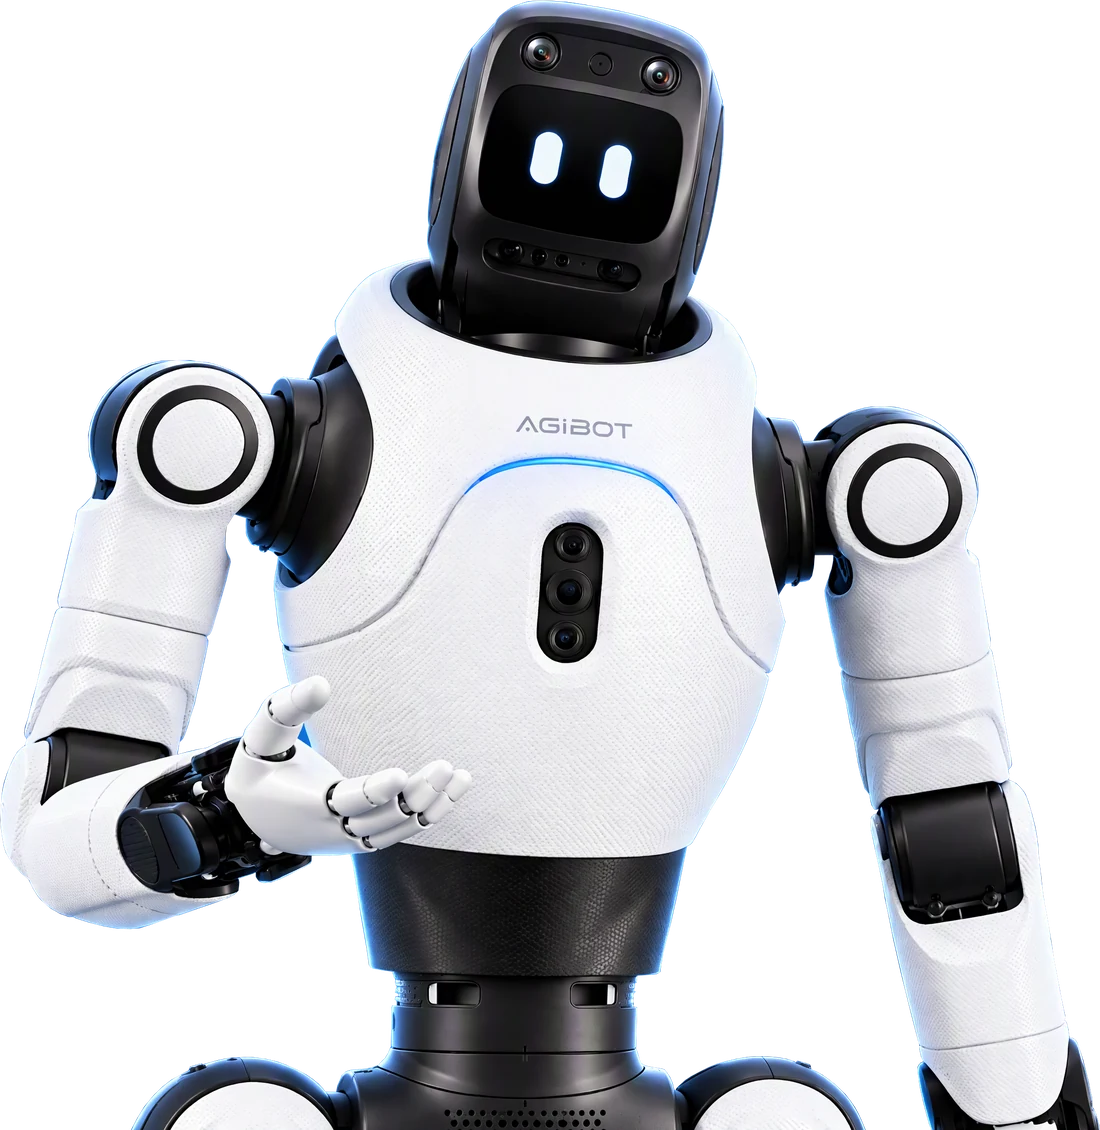
WITA-Omni
让视觉、听觉与语境共同参与理解。语音、表情和动作协同表达,让每一次回应更及时、更自然。
AGILE
把视觉感知持续带入运动控制。实时调整姿态、接触与路径,在动态环境中协调全身,完成更连贯的动作。
真实场景
从讲解接待,到数据采集与文娱商演。
灵犀 X2,正把交互与行动带进六类真实场景。
把讲解、咨询、导引与表演,组织成符合现场需求的任务。
结合客户知识、任务流程与采集数据,让机器人更懂业务。
围绕场地与安全边界完成配置、验证和迭代,逐步进入真实业务。
开发工具
用你的数据,训练专属技能;用你的流程,编排业务任务。
从IM电竞的技术能力,走向你的场景应用。
用你的场景数据,训练可复用的任务技能。
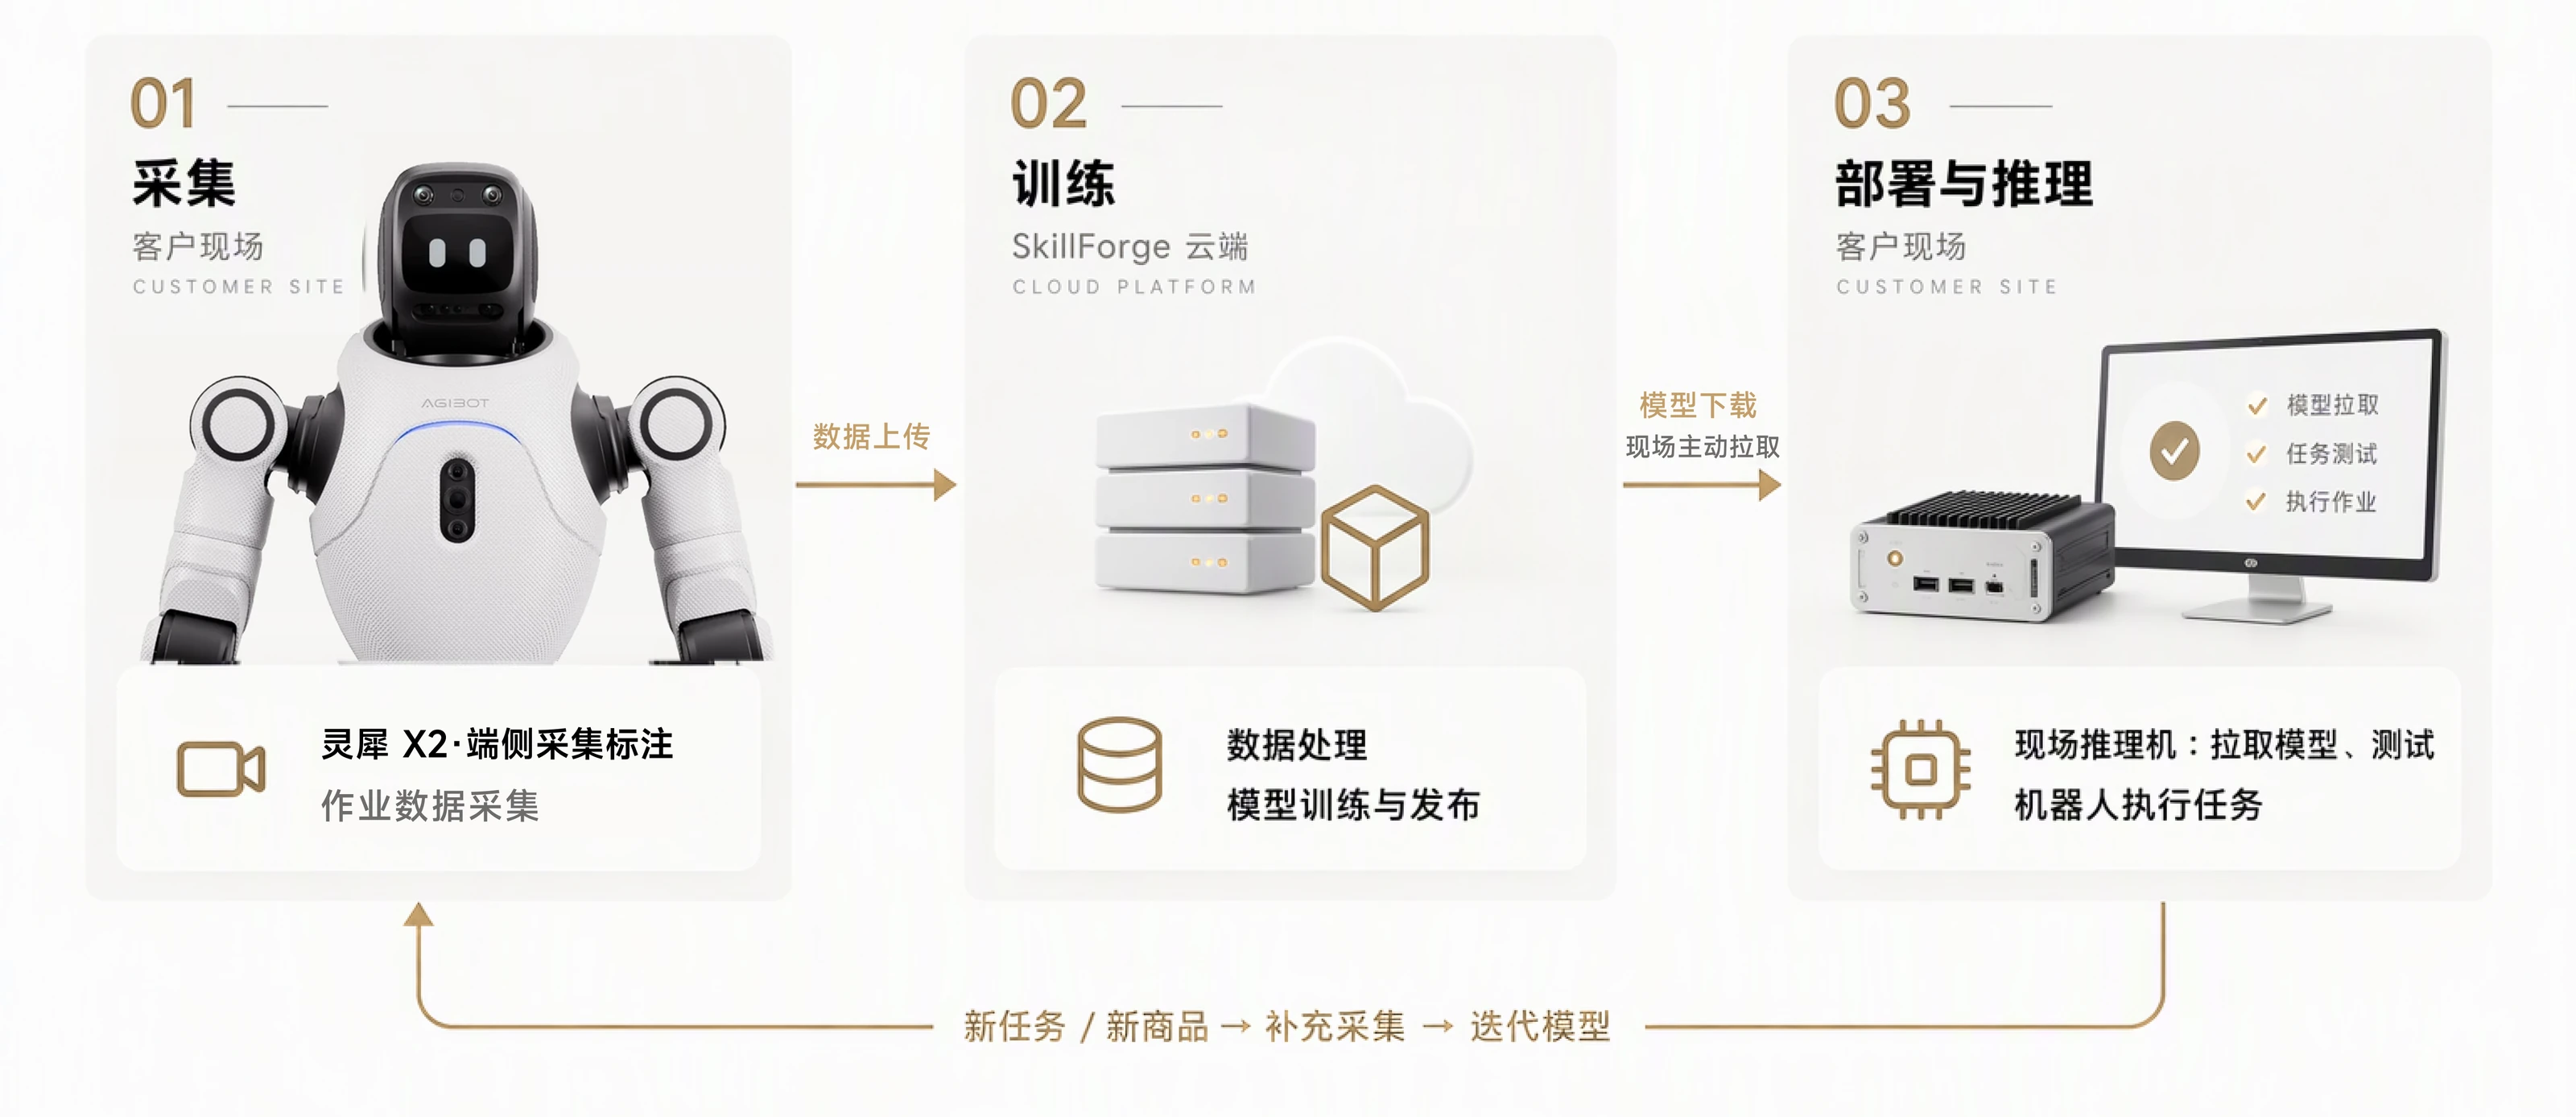
SkillForge 是面向机器人作业能力构建的技能工厂,打通现场采集、云端训练与现场部署推理。客户自主采集并标注作业数据,上传云端完成数据处理、模型训练与发布,再由现场推理机拉取模型,测试任务并驱动机器人执行作业。持续补充新任务、新商品数据,迭代模型,逐步扩展机器人技能。
把交互、行动与业务流程,编排成你的任务。
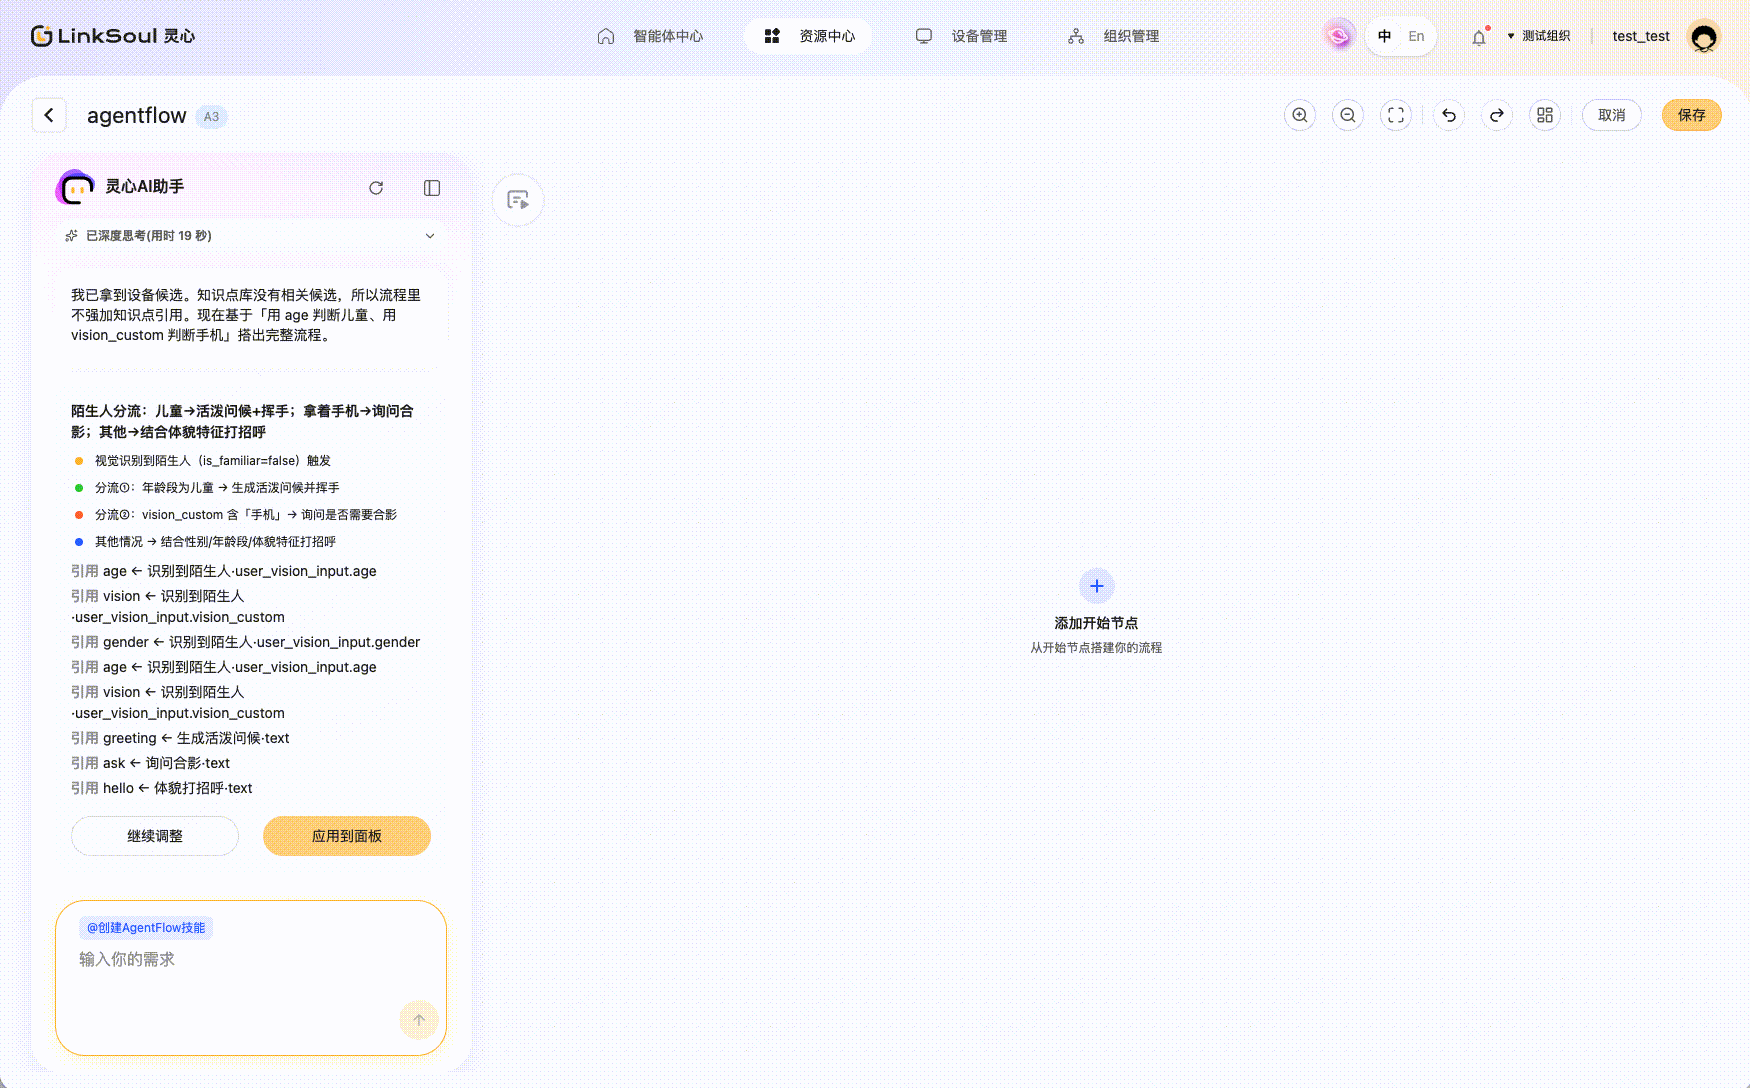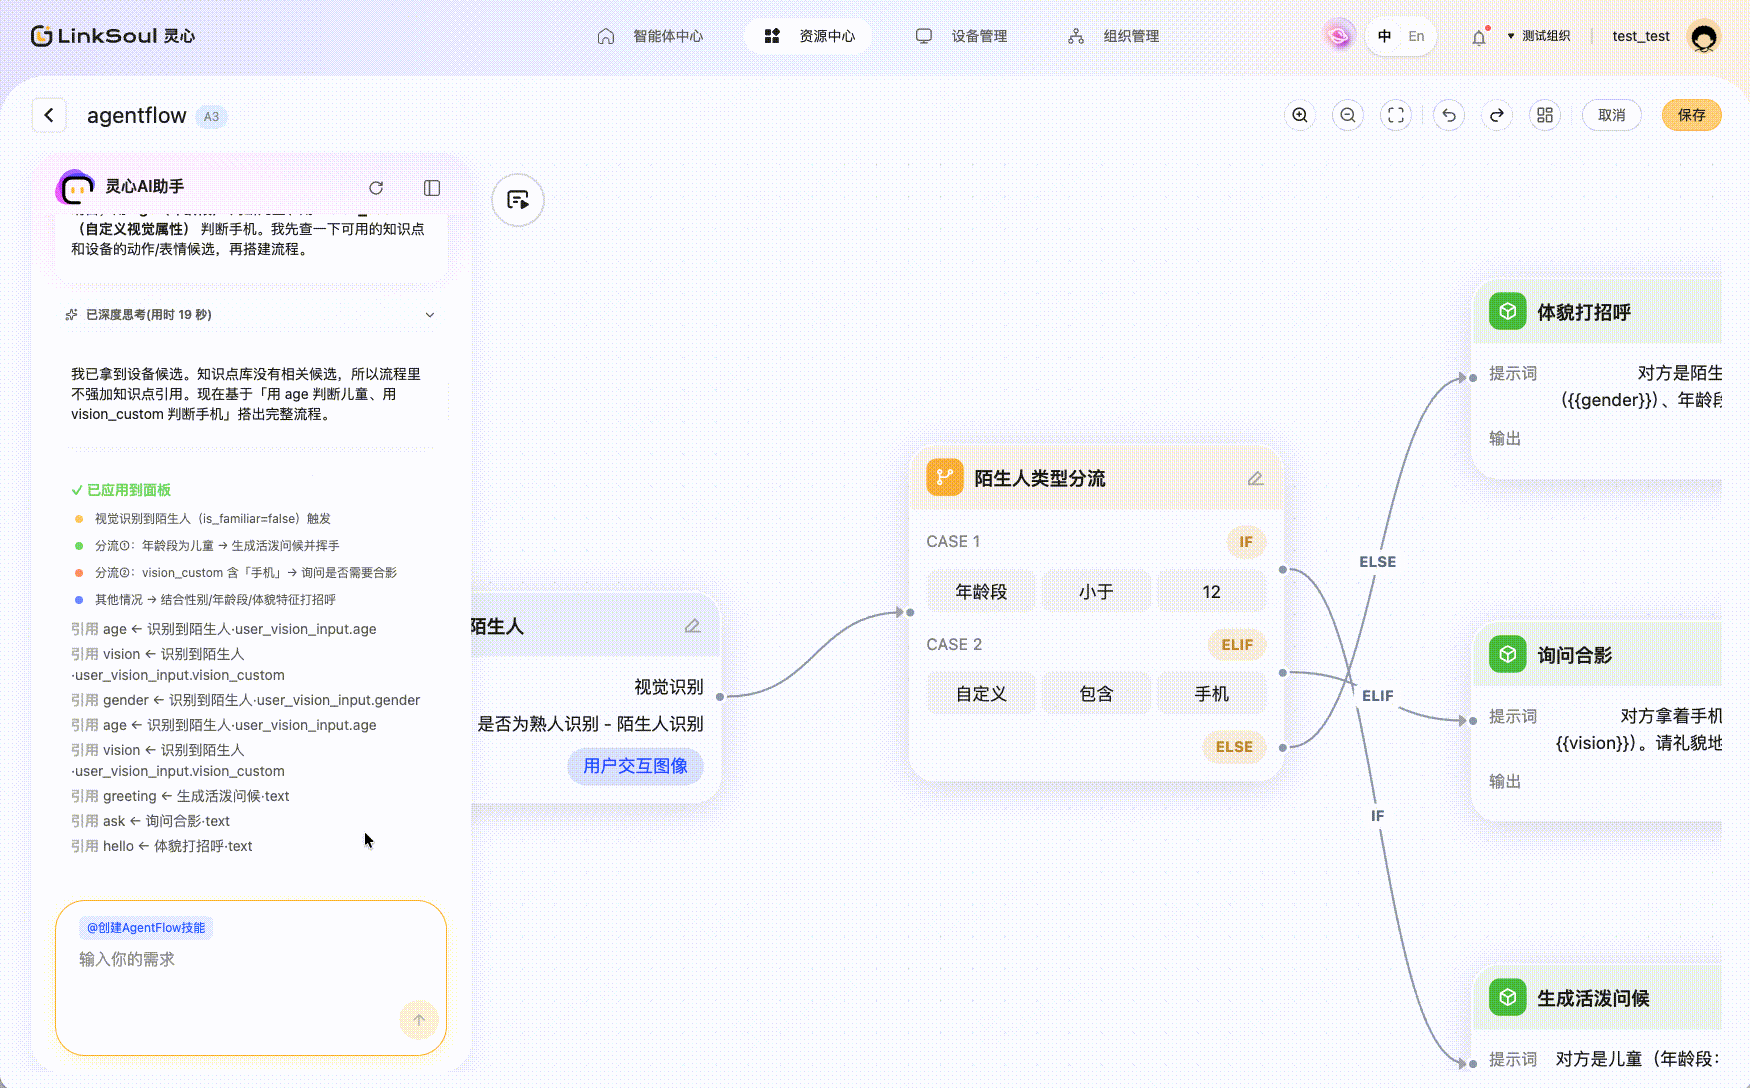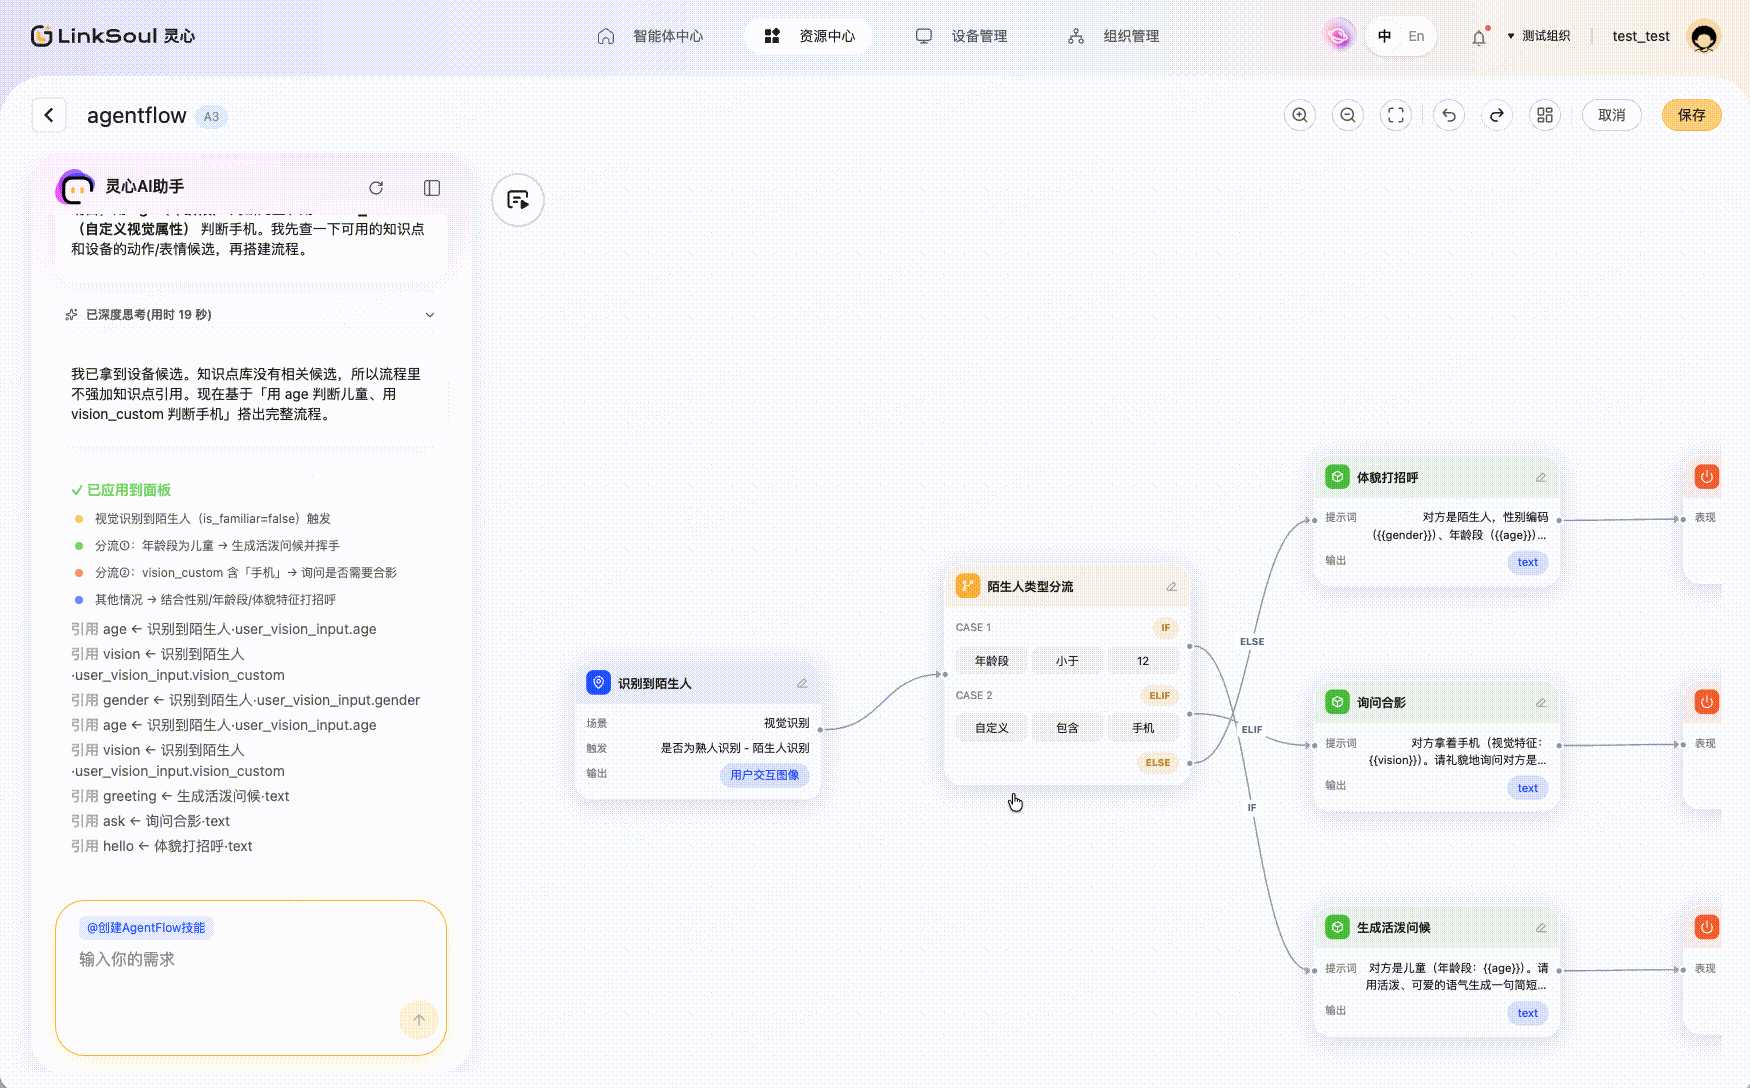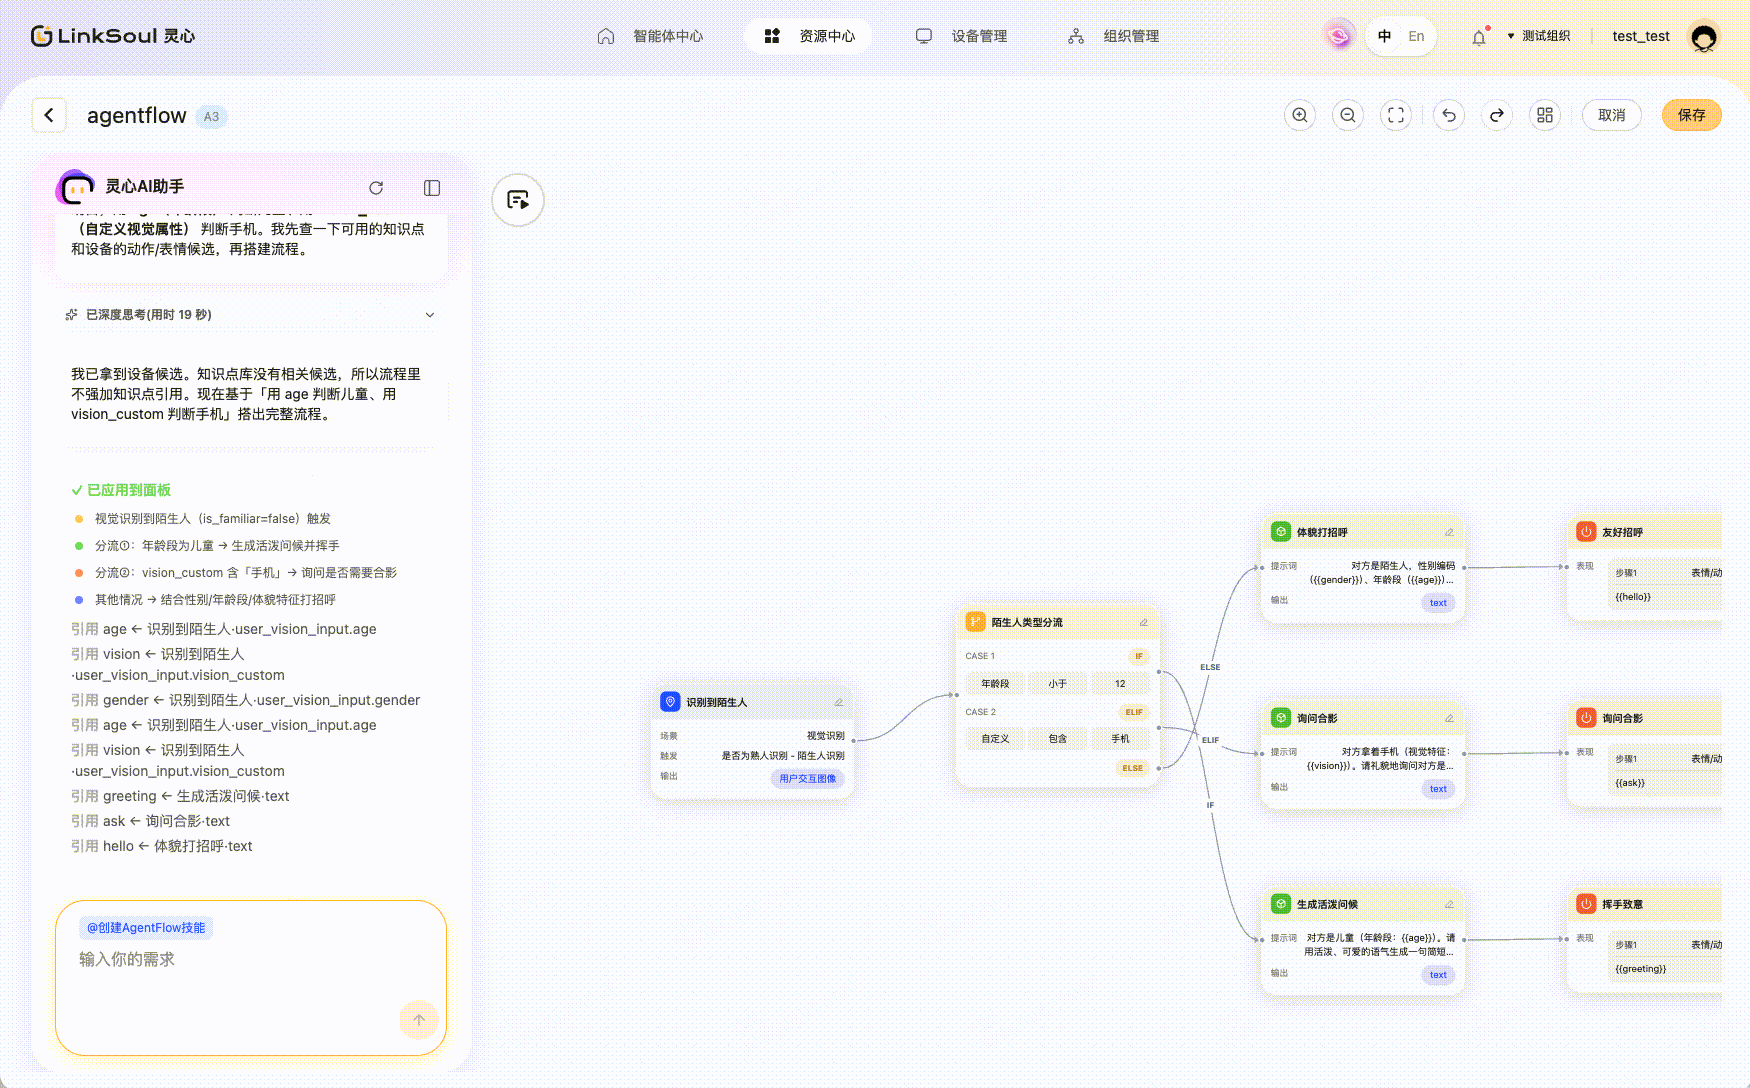
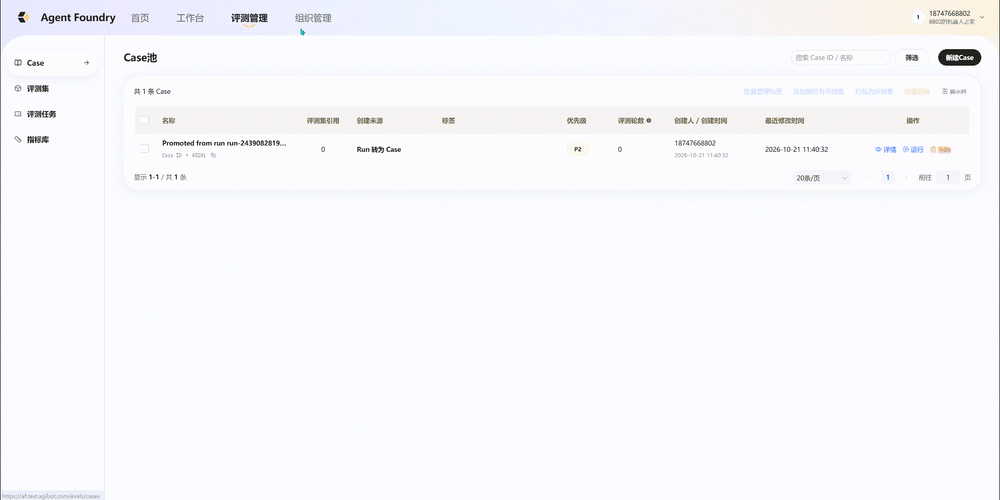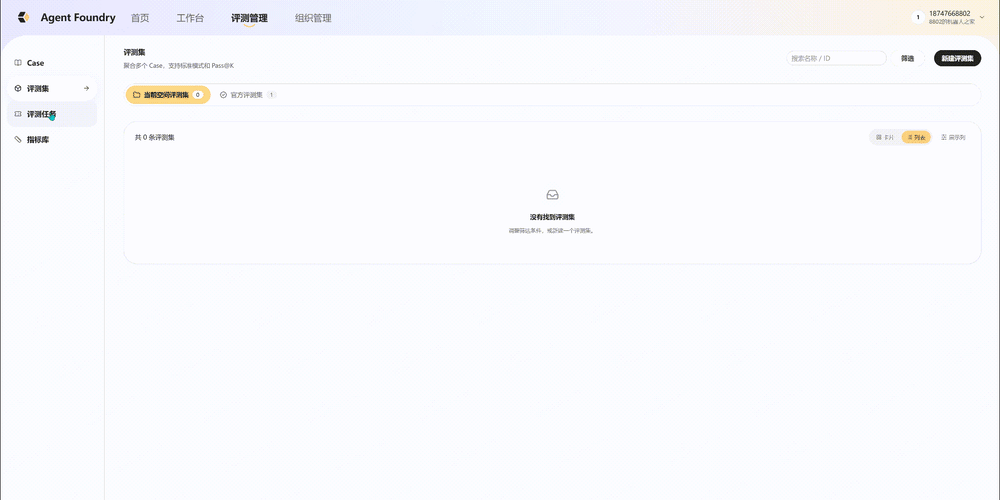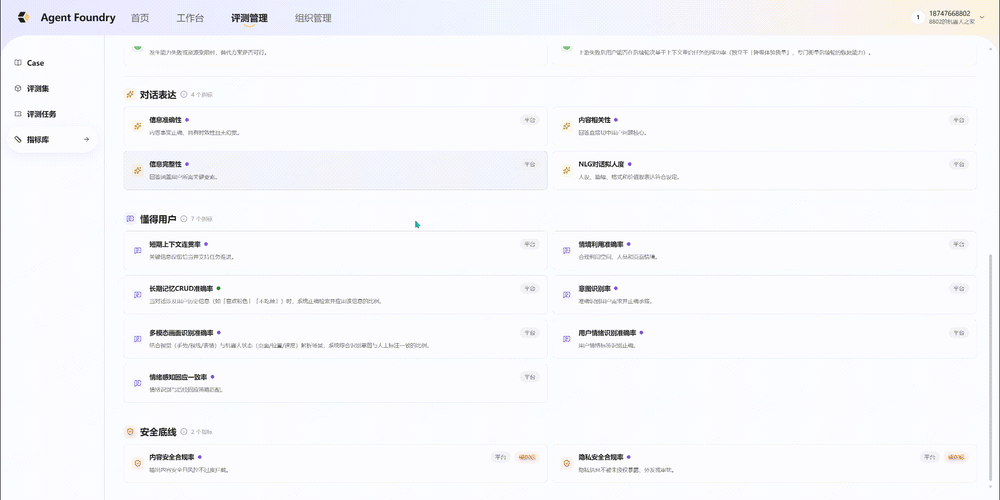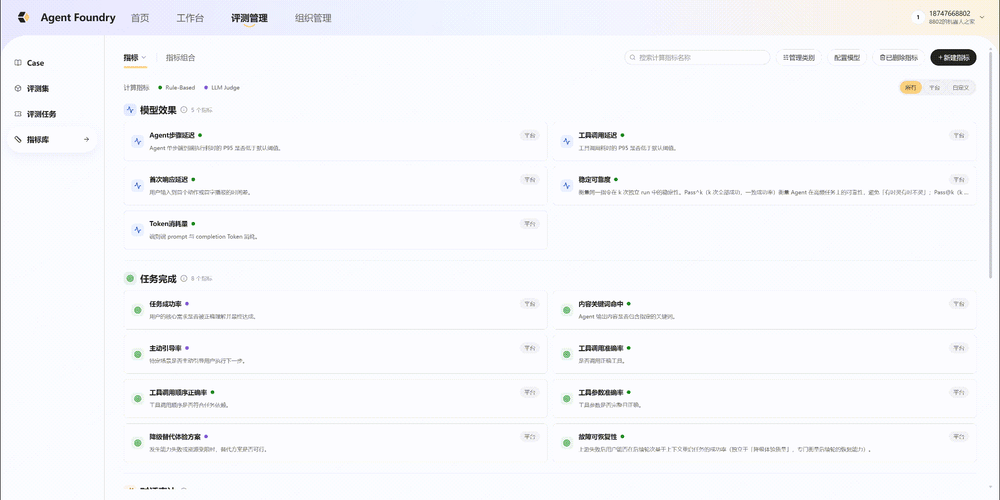
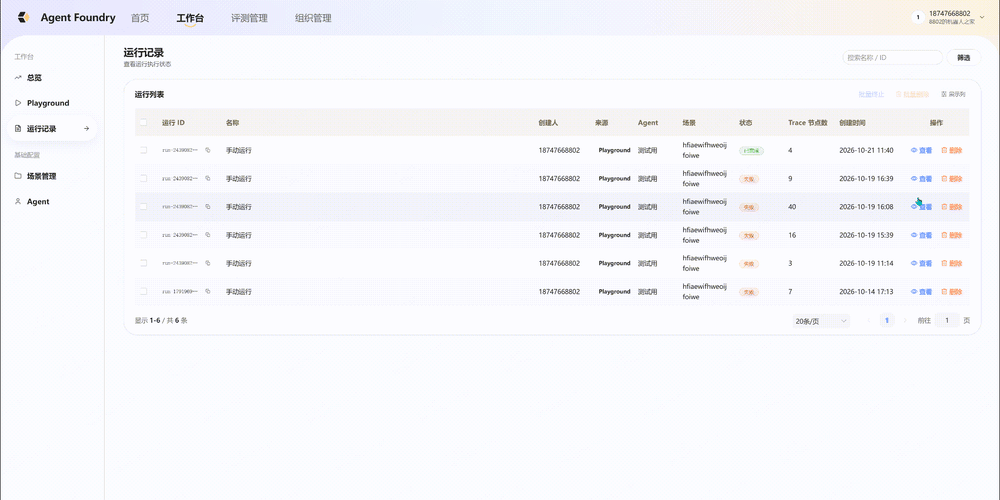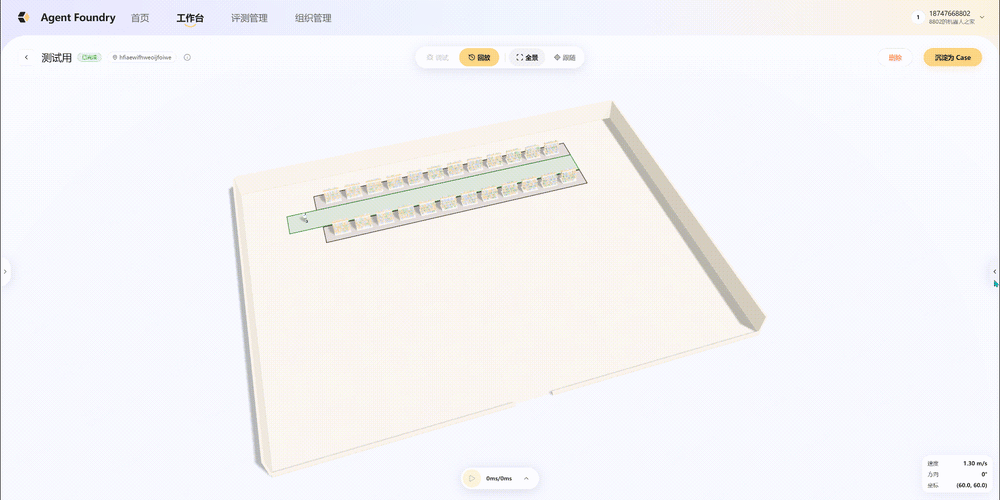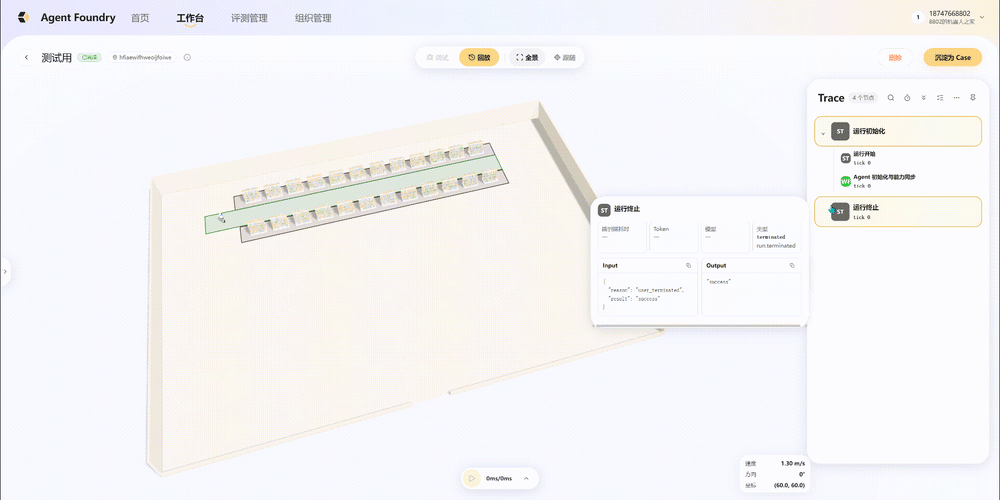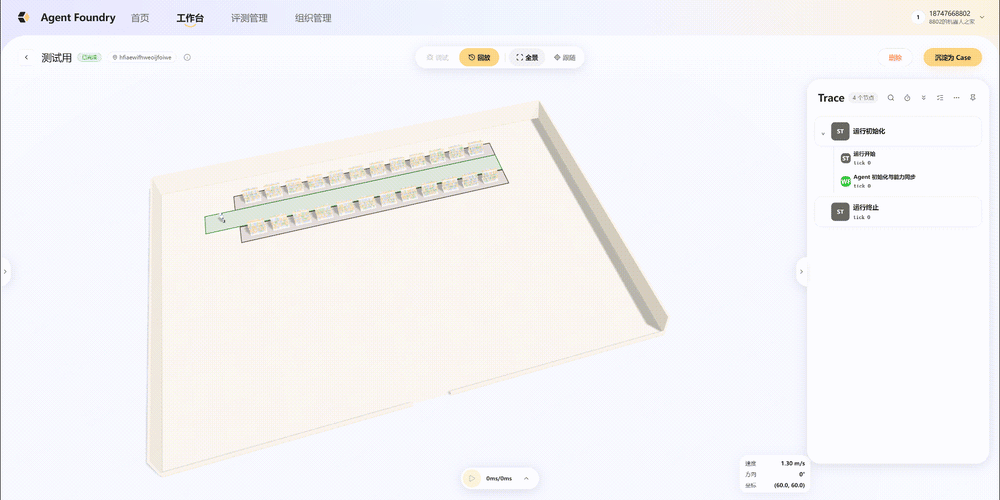
为具身智能打造的一站式交互仿真评测平台,主要服务于具身智能体的仿真调试、自动评测、问题定位、数据沉淀。
创作工具
选人设、配音色、添知识。
让它,成为你想象中的伙伴。
从一段动作视频开始。
把你的创意,变成它的表演。
配件
从一台的灵巧,到多台的默契。
为你的场景,选好下一步
让指尖,也有表现力
联系购买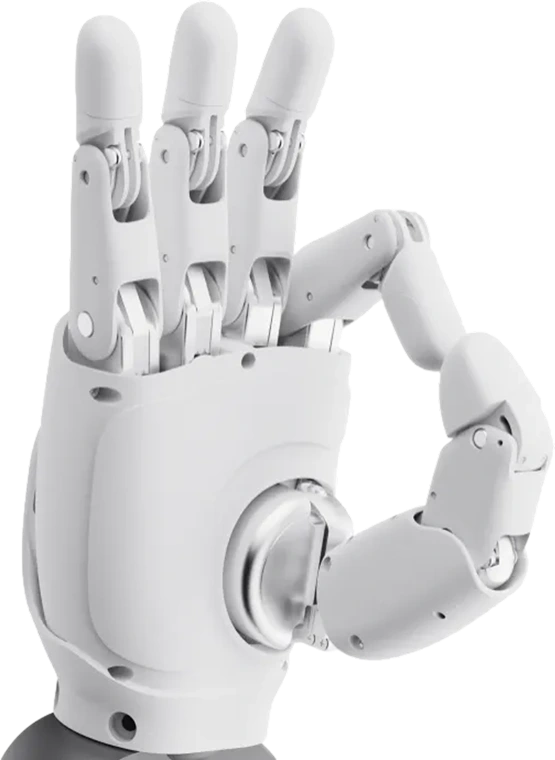
灵活的手指,为手势表达与操作探索打开空间。
为小尺寸机器人而生
敬请期待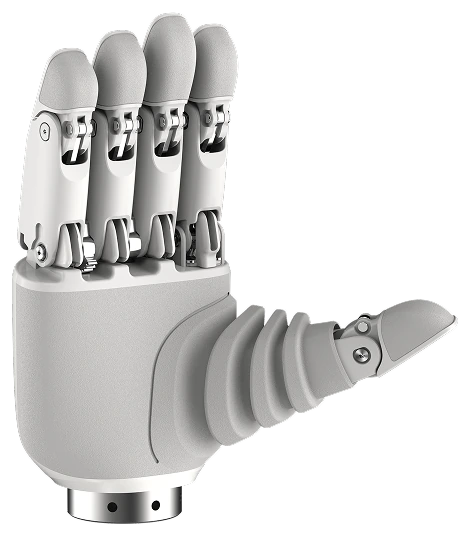
轻巧紧凑,4 个主动 + 7 个被动自由度,可选配触觉。
把抓取,交到手上
了解OmniPicker 夹爪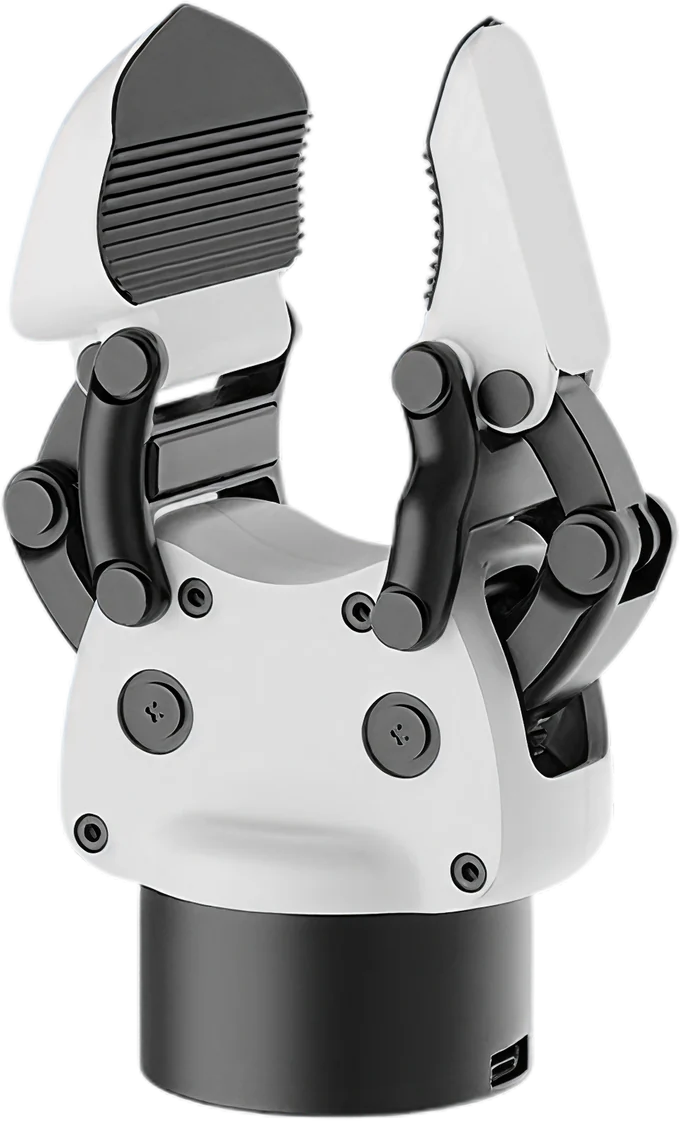
面向抓取与放置任务,扩展末端操作的可能。
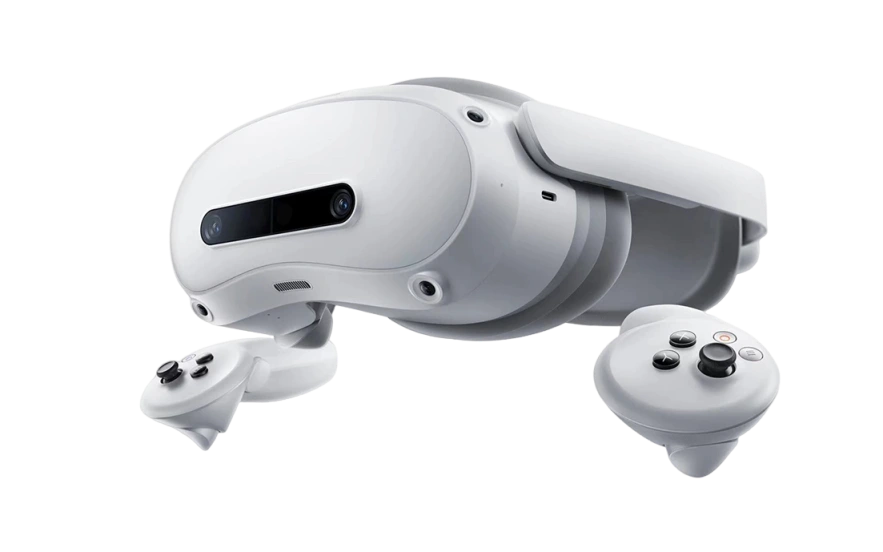
实时画面回传,动作同步映射。超视距遥操作,让你远程控制 X2。
| 参数 | 青春焕新版 · X2 Neo | 旗舰焕新版 · X2 Ultra |
|---|---|---|
| 整机尺寸 | 1310 × 460 × 210 mm | 1310 × 460 × 210 mm |
| 站立高度 | 约 1.31 m | 约 1.31 m |
| 整机质量 | 约 35 kg | 约 39 kg |
| 本体自由度 | 30 | 31 |
| 自由度分配 | 头部 1NEW · 单臂 7 · 腰部 3 · 单腿 6 | 头部 2NEW · 单臂 7 · 腰部 3 · 单腿 6 |
| 灵巧手 | / | 选配;10 个主动 + 6 个被动,整体 47 个自由度 |
| 手臂臂展 | 558 mm(不含末端) | 558 mm(不含末端) |
| 膝关节峰值扭矩 | 120 N·m | 120 N·m |
| 关节电机 | 低惯量高速内转子永磁同步电机 | 低惯量高速内转子永磁同步电机 |
| 关节结构 | 工业级交叉滚子轴承 · 双编码器 · 全关节中空走线 | 工业级交叉滚子轴承 · 双编码器 · 全关节中空走线 |
| 手臂负载 | 特定姿态最大 3 kg;全运动范围 ≤1 kg | 特定姿态最大 3 kg;全运动范围 ≤1 kg |
| 行走速度 | 实验室最高 2 m/s;典型 ≤0.8 m/s | 实验室最高 2 m/s;典型 ≤0.8 m/s |
| 工作温度 | ?10°C~40°C | ?10°C~40°C |
| 头部 | 偏航 ±20° | 俯仰 ?23°~28°;偏航 ±30° |
|---|---|---|
| 腰部 | Z 轴 ?196.5°~126.5°;X 轴 ±28°;Y 轴 ±18° | Z 轴 ?196.5°~126.5°;X 轴 ±28°;Y 轴 ±18° |
| 腕部 | 俯仰 ±33°;滚转 ?86.5°~41.5°;偏航 ±146.5° | 俯仰 ±33°;滚转 ?86.5°~41.5°;偏航 ±146.5° |
| 髋部 | 俯仰 ±146.5°;滚转 ?13.5°~166.5°;偏航 ?196.5°~96.5° | 俯仰 ±146.5°;滚转 ?13.5°~166.5°;偏航 ?196.5°~96.5° |
| 膝部 | 0°~138° | 0°~138° |
| 范围说明 | 以上为机械运动范围;实际动作由控制策略与安全边界限定 | 以上为机械运动范围;实际动作由控制策略与安全边界限定 |
| 视觉与空间感知 | 交互 RGB 相机 | 交互RGB相机、双目RGB相机、RGBD相机、后视相机、激光雷达 |
|---|---|---|
| 触觉感知 | 头部触摸传感器 | 头部触摸传感器 |
| 音频 | 麦克风阵列、无线麦克风、扬声器 | 麦克风阵列、无线麦克风、扬声器 |
| 视觉表达 | 头部交互大屏、30 多种表情、二维码展示、灯效 | 头部交互大屏、30 多种表情、二维码展示、灯效 |
| 连接 | Wi-Fi、蓝牙、4G/5G 模组 | Wi-Fi、蓝牙、4G/5G 模组 |
| 定位与群控 | GPS 定位;可选配 UWBNEW 灵动群控套件 | GPS 定位;可选配 UWBNEW 灵动群控套件 |
| 主控计算板 | RK3588 ×2 | RK3588 ×2 |
|---|---|---|
| 高算力模块 | / | NVIDIA Jetson Orin NX 16GB · 157 TOPS |
| 外设接口 | 至少支持 USB Type-C ×3,RJ45 ×2,供电接口 12V/3A ×1,48V/5A ×1 | 至少支持 USB Type-C ×3,RJ45 ×2,供电接口 12V/3A ×1,48V/5A ×1 |
| 二次开发 | / | 支持;接口开放范围及工具适配以交付版本为准 |
| 电池容量 | 约 500 Wh | 约 500 Wh |
|---|---|---|
| 续航时间 | 约 2 小时(以 0.5 m/s 行走计) | 约 2 小时(以 0.5 m/s 行走计) |
| 供电方式 | 直充、可更换电池 | 直充、可更换电池 |
| 低电返回 | / | 5%–30% 阈值可配置;自主导航至充电点位 |
| 充电时间 | ≤1.5 小时(10%–100%) | ≤1.5 小时(10%–100%) |
| 输入电压 | 100~220V | 100~220V |
| 充电器输出 | 54.6V / 10A | 54.6V / 10A |
| 装箱配件 | 机器人 ×1、充电器 ×1、遥控器 ×1、麦克风 ×1、快速入门指南、合格证 | 机器人 ×1、充电器 ×1、遥控器 ×1、麦克风 ×1、快速入门指南、合格证 |
|---|---|---|
| 软件支持 | 移动端 App、OTA 升级 | 移动端 App、OTA 升级 |
| 创作平台 | 灵心 LinkSoul、灵创 LinkCraft | 灵心 LinkSoul、灵创 LinkCraft、SkillForge |
| 选配末端 | / | 灵巧手、OmniPicker 夹爪;具体配置以订单为准 |
| 整机保修 | 8 个月 | 18 个月 |
从认识产品,到找到适合你的部署方式。